
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
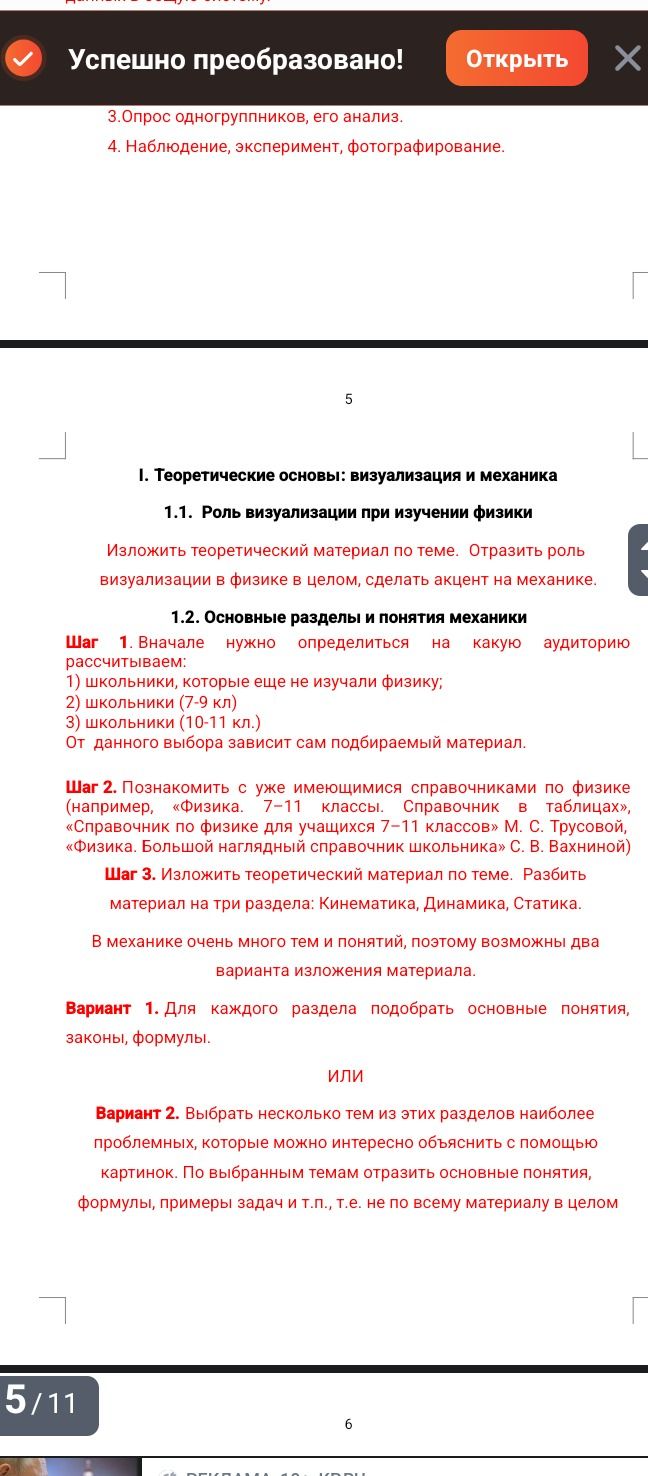
Условный выбор аудитории: школьники 10–11 классов. Ниже выполнен вариант 1: основные понятия, законы и формулы по трём разделам механики.
1. Кинематика
Кинематика описывает движение тел, не рассматривая его причины. Движение задают относительно тела отсчёта; вместе с ним выбирают систему координат и часы.
- Материальная точка — модель тела, размерами которого в данной задаче можно пренебречь.
- Траектория — линия, по которой движется тело; путь — длина траектории; перемещение — вектор от начального положения к конечному.
- Средняя скорость: \(v_{ср}=s/t\). При равномерном прямолинейном движении: \(x=x_0+vt\).
- Среднее ускорение: \(a_{ср}=\Delta v/\Delta t\). При равноускоренном прямолинейном движении: \(v=v_0+at\), \(x=x_0+v_0t+at^2/2\), \(v^2-v_0^2=2a(x-x_0)\).
- При равномерном движении по окружности скорость направлена по касательной, а центростремительное ускорение — к центру: \(a_{ц}=v^2/r\).
Графики координаты, скорости и ускорения от времени наглядно показывают, как изменяется движение; наклон графика координаты связан со скоростью, а наклон графика скорости — с ускорением.
2. Динамика
Динамика изучает причины изменения движения. Силы — векторные величины, описывающие взаимодействие тел.
- Первый закон Ньютона: в инерциальной системе отсчёта тело сохраняет покой или равномерное прямолинейное движение, если равнодействующая сил равна нулю.
- Второй закон Ньютона: \(\sum \vec F=m\vec a\).
- Третий закон Ньютона: силы взаимодействия двух тел равны по модулю и противоположны по направлению, приложены к разным телам.
- Сила тяжести у поверхности Земли: \(F_{т}=mg\); сила упругости при малых деформациях: \(F_{упр}=kx\); сила трения скольжения: \(F_{тр}=\mu N\).
- Закон всемирного тяготения: \(F=Gm_1m_2/r^2\).
В схеме сил важно показывать силы, действующие на выбранное тело, и указывать их направления. Ускорение определяется равнодействующей, а не отдельной силой.
3. Статика
Статика рассматривает условия равновесия тел.
- Для поступательного равновесия: \(\sum \vec F=0\).
- Момент силы относительно оси: \(M=F l\), где \(l\) — плечо силы, то есть перпендикулярное расстояние от оси до линии действия силы.
- Для равновесия вращающегося тела: \(\sum M=0\).
- Условия равновесия твёрдого тела требуют одновременно равенства нулю равнодействующей сил и суммарного момента сил.
Например, рычаг находится в равновесии, когда моменты сил, вращающих его в противоположных направлениях, уравновешиваются.
Проверочный пример: на тело массой 2 кг действует равнодействующая сила 6 Н. По второму закону Ньютона \(a=F/m=6/2=3\) м/с². Значит, ускорение тела равно 3 м/с² и направлено по равнодействующей сил.
Условный выбор аудитории: школьники 10–11 классов. Ниже выполнен вариант 1: основные понятия, законы и формулы по трём разделам механики.
1. Кинематика
Кинематика описывает движение тел, не рассматривая его причины. Движение задают относительно тела отсчёта; вместе с ним выбирают систему координат и часы.
- Материальная точка — модель тела, размерами которого в данной задаче можно пренебречь.
- Траектория — линия, по которой движется тело; путь — длина траектории; перемещение — вектор от начального положения к конечному.
- Средняя скорость: \(v_{ср}=s/t\). При равномерном прямолинейном движении: \(x=x_0+vt\).
- Среднее ускорение: \(a_{ср}=\Delta v/\Delta t\). При равноускоренном прямолинейном движении: \(v=v_0+at\), \(x=x_0+v_0t+at^2/2\), \(v^2-v_0^2=2a(x-x_0)\).
- При равномерном движении по окружности скорость направлена по касательной, а центростремительное ускорение — к центру: \(a_{ц}=v^2/r\).
Графики координаты, скорости и ускорения от времени наглядно показывают, как изменяется движение; наклон графика координаты связан со скоростью, а наклон графика скорости — с ускорением.
2. Динамика
Динамика изучает причины изменения движения. Силы — векторные величины, описывающие взаимодействие тел.
- Первый закон Ньютона: в инерциальной системе отсчёта тело сохраняет покой или равномерное прямолинейное движение, если равнодействующая сил равна нулю.
- Второй закон Ньютона: \(\sum \vec F=m\vec a\).
- Третий закон Ньютона: силы взаимодействия двух тел равны по модулю и противоположны по направлению, приложены к разным телам.
- Сила тяжести у поверхности Земли: \(F_{т}=mg\); сила упругости при малых деформациях: \(F_{упр}=kx\); сила трения скольжения: \(F_{тр}=\mu N\).
- Закон всемирного тяготения: \(F=Gm_1m_2/r^2\).
В схеме сил важно показывать силы, действующие на выбранное тело, и указывать их направления. Ускорение определяется равнодействующей, а не отдельной силой.
3. Статика
Статика рассматривает условия равновесия тел.
- Для поступательного равновесия: \(\sum \vec F=0\).
- Момент силы относительно оси: \(M=F l\), где \(l\) — плечо силы, то есть перпендикулярное расстояние от оси до линии действия силы.
- Для равновесия вращающегося тела: \(\sum M=0\).
- Условия равновесия твёрдого тела требуют одновременно равенства нулю равнодействующей сил и суммарного момента сил.
Например, рычаг находится в равновесии, когда моменты сил, вращающих его в противоположных направлениях, уравновешиваются.
Проверочный пример: на тело массой 2 кг действует равнодействующая сила 6 Н. По второму закону Ньютона \(a=F/m=6/2=3\) м/с². Значит, ускорение тела равно 3 м/с² и направлено по равнодействующей сил.
