
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
📍Тапни предложение — включится подсветка для легкого переноса текста в тетрадь.
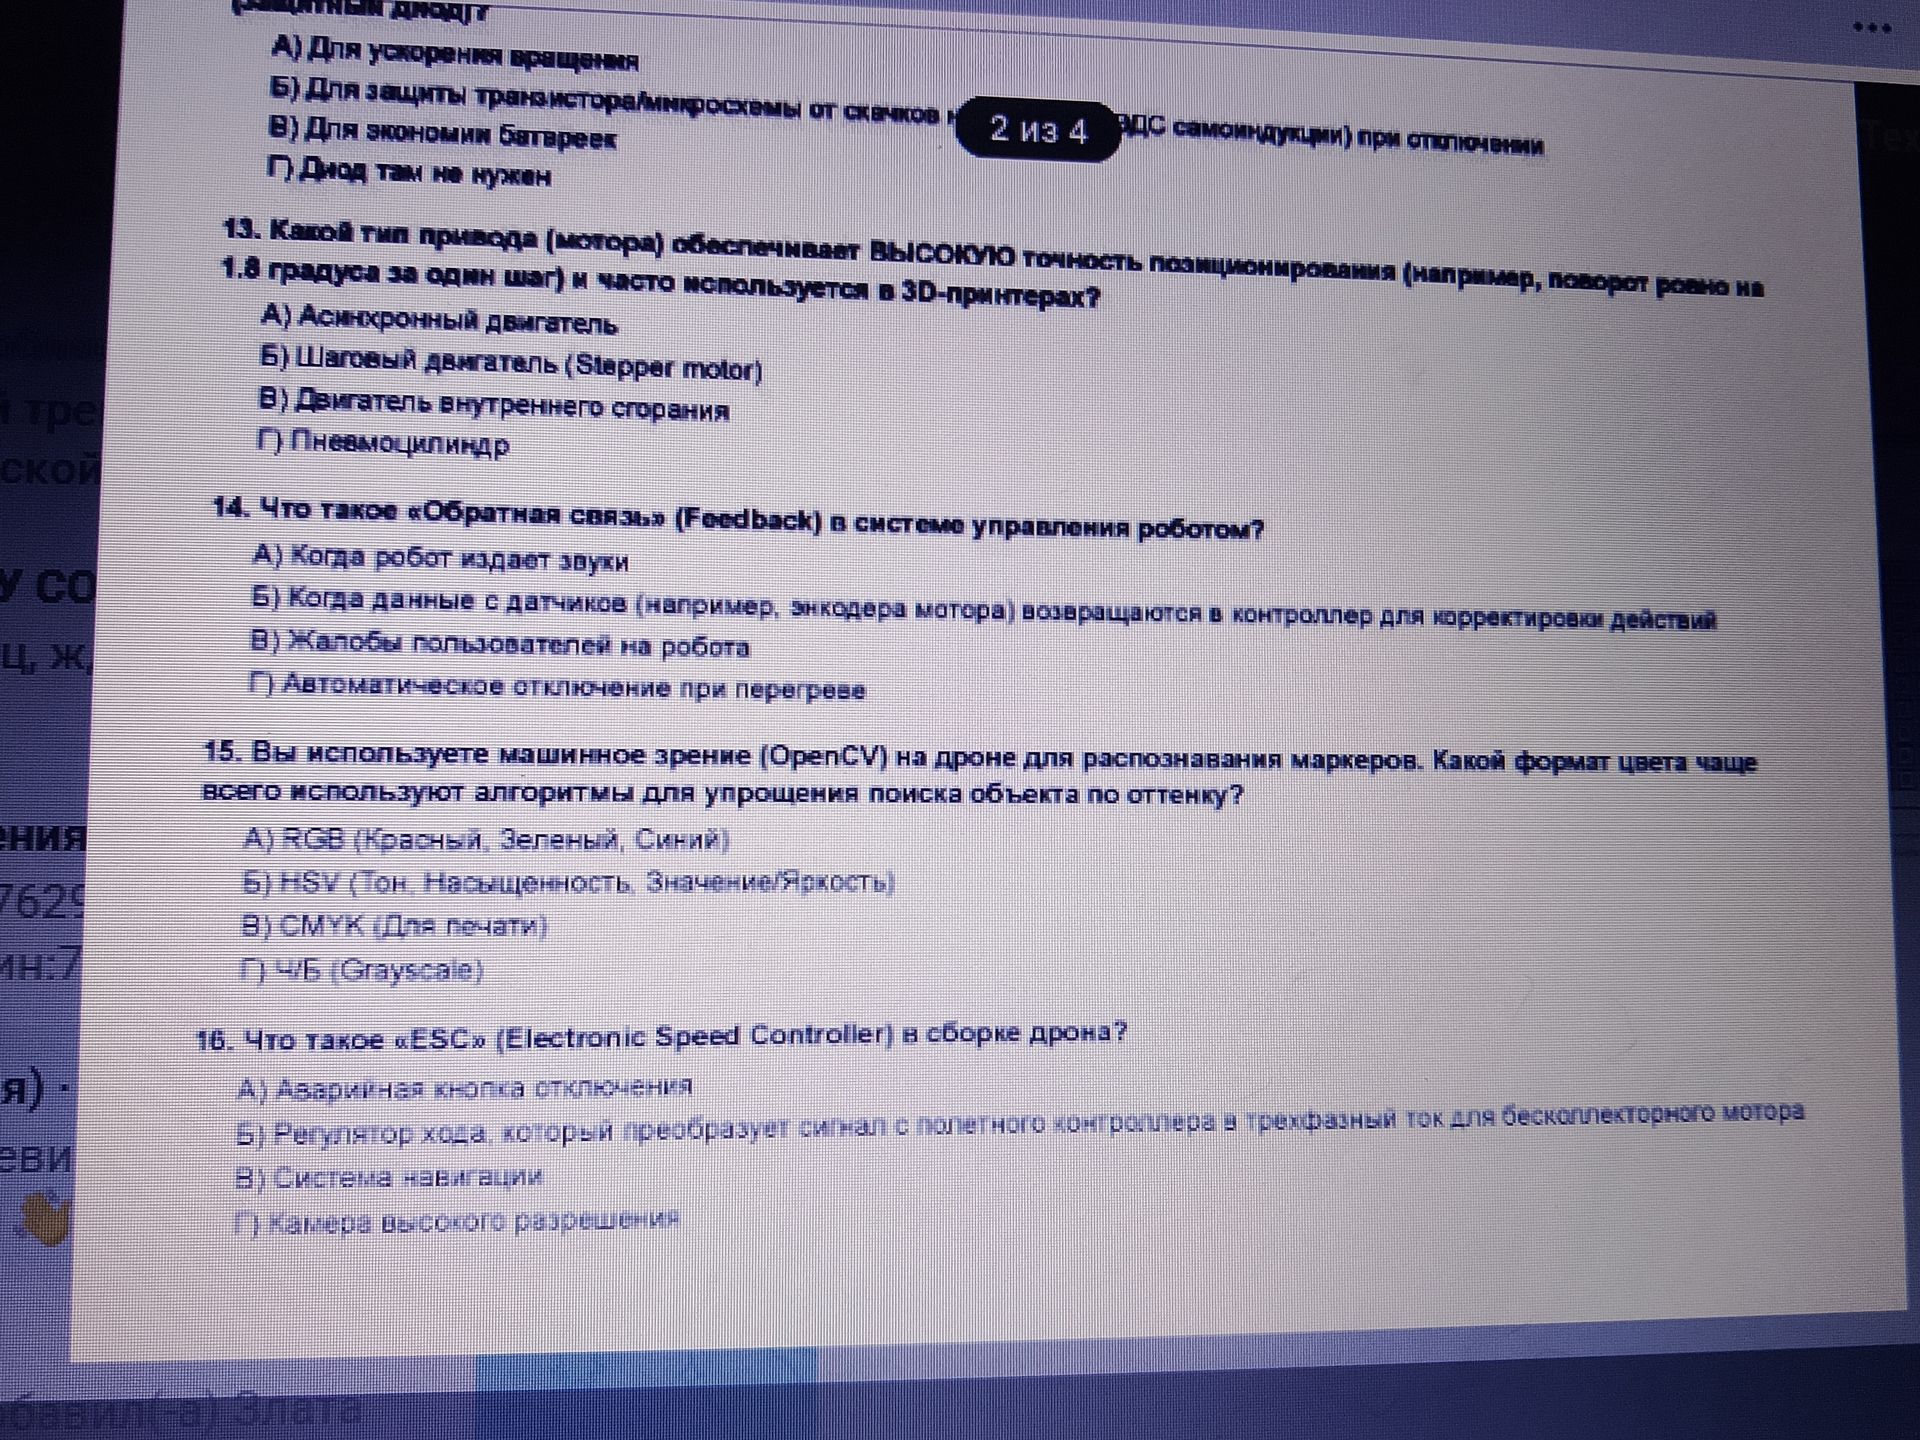
Обратная связь — это получение контроллером данных о фактическом состоянии или движении робота. Контроллер использует их, чтобы скорректировать управление.
Ответ: Б) данные с датчиков возвращаются в контроллер для корректировки действий.
Обратная связь — это получение контроллером данных о фактическом состоянии или движении робота. Контроллер использует их, чтобы скорректировать управление.
Ответ: Б) данные с датчиков возвращаются в контроллер для корректировки действий.
