
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
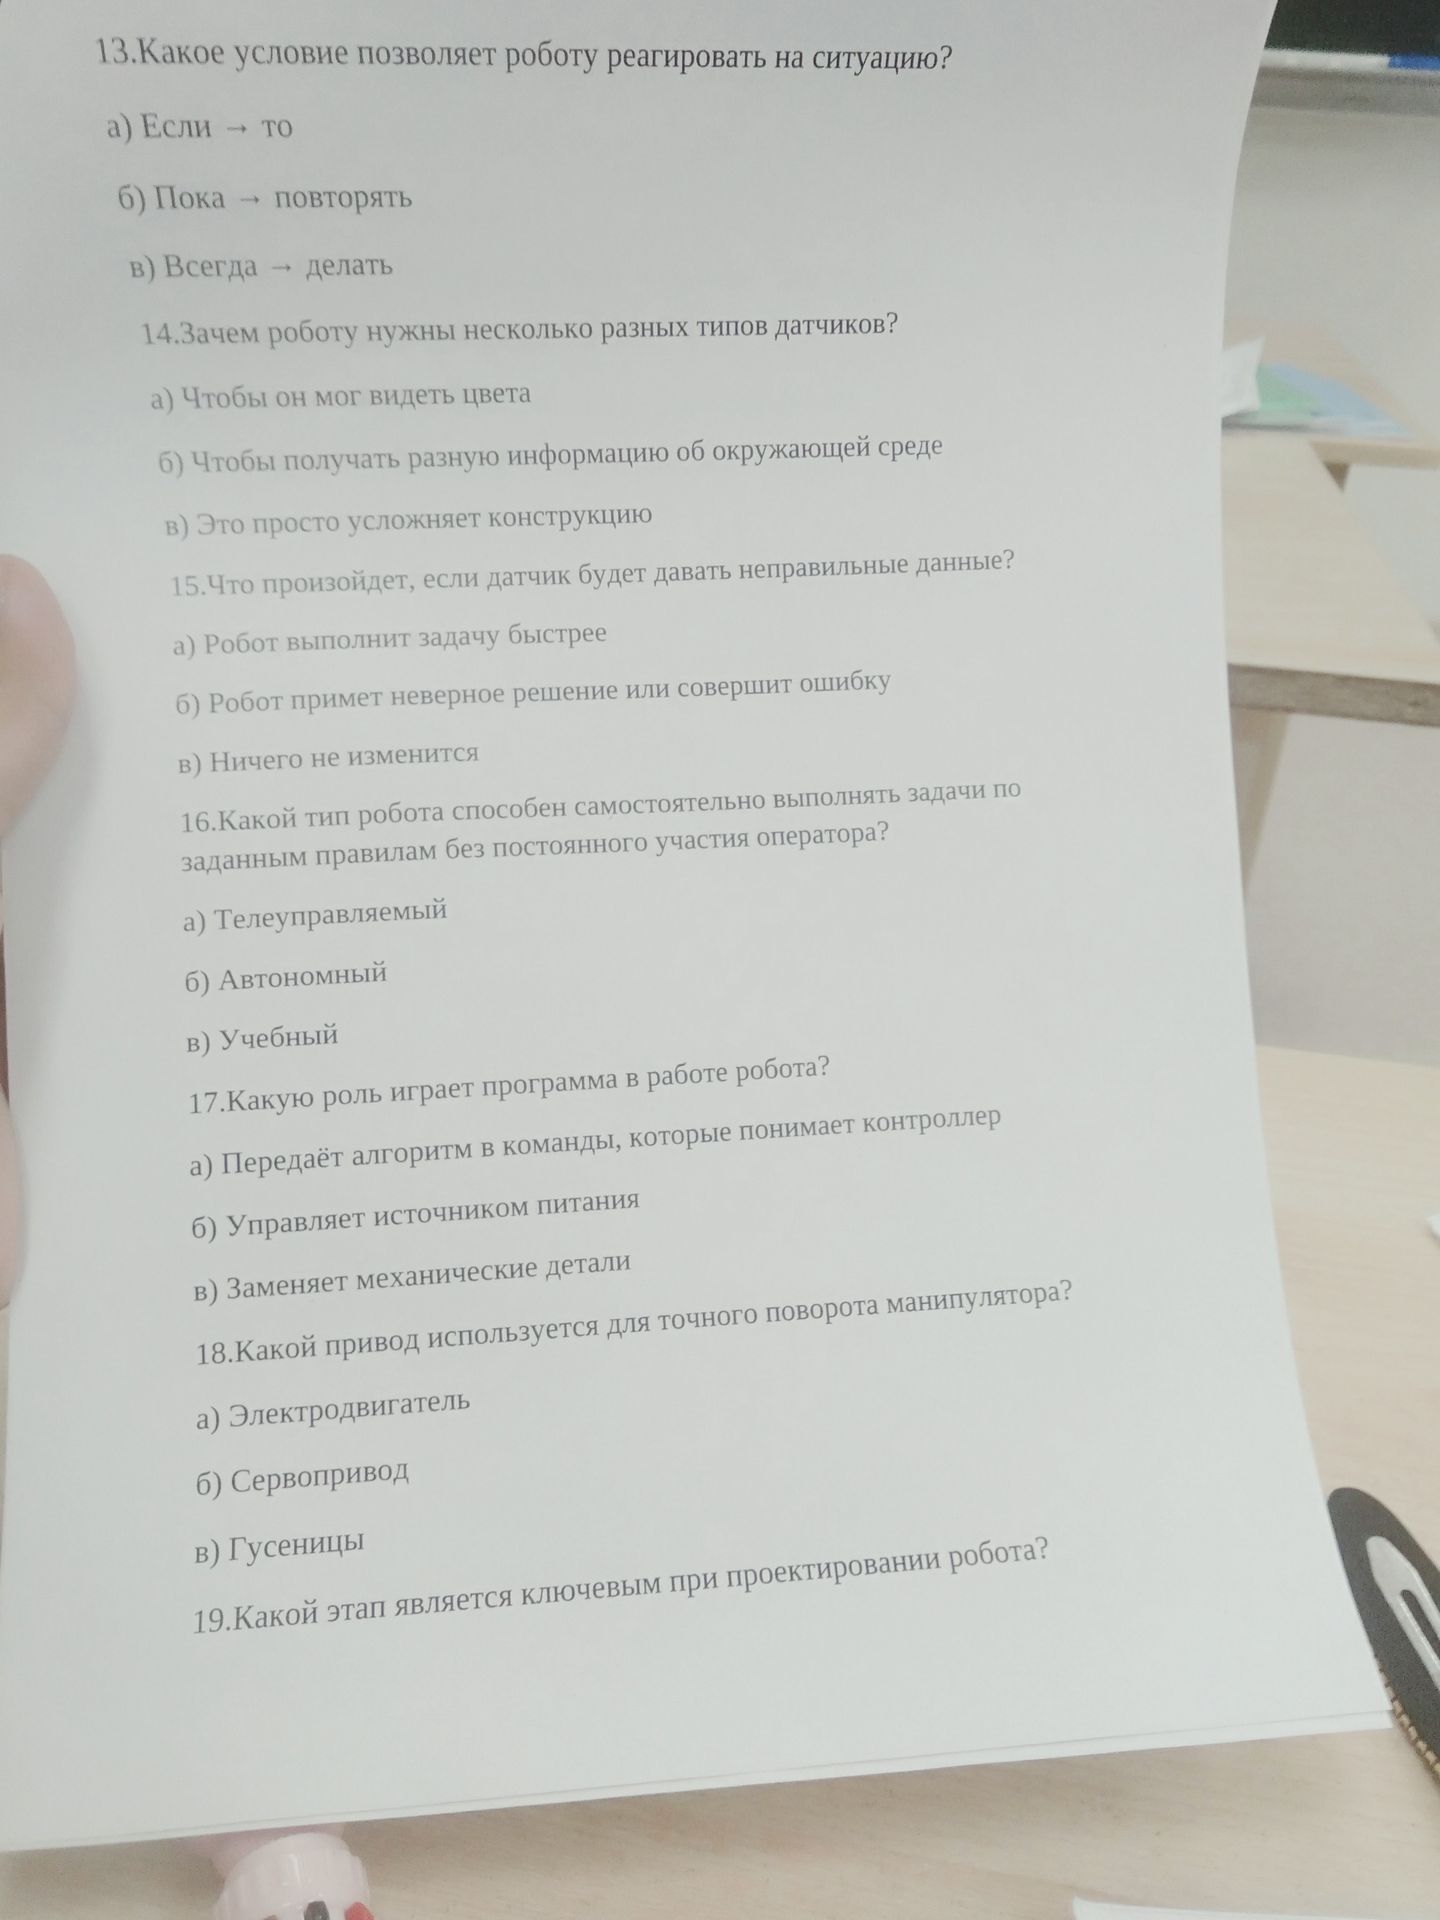
Ответ:
📍Тапни предложение — включится подсветка для легкого переноса текста в тетрадь.
Робот использует показания датчика для принятия решений. Если данные неверны, его действия могут оказаться неправильными.
Ответ: б) Робот примет неверное решение или совершит ошибку.
Робот использует показания датчика для принятия решений. Если данные неверны, его действия могут оказаться неправильными.
Ответ: б) Робот примет неверное решение или совершит ошибку.
