
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
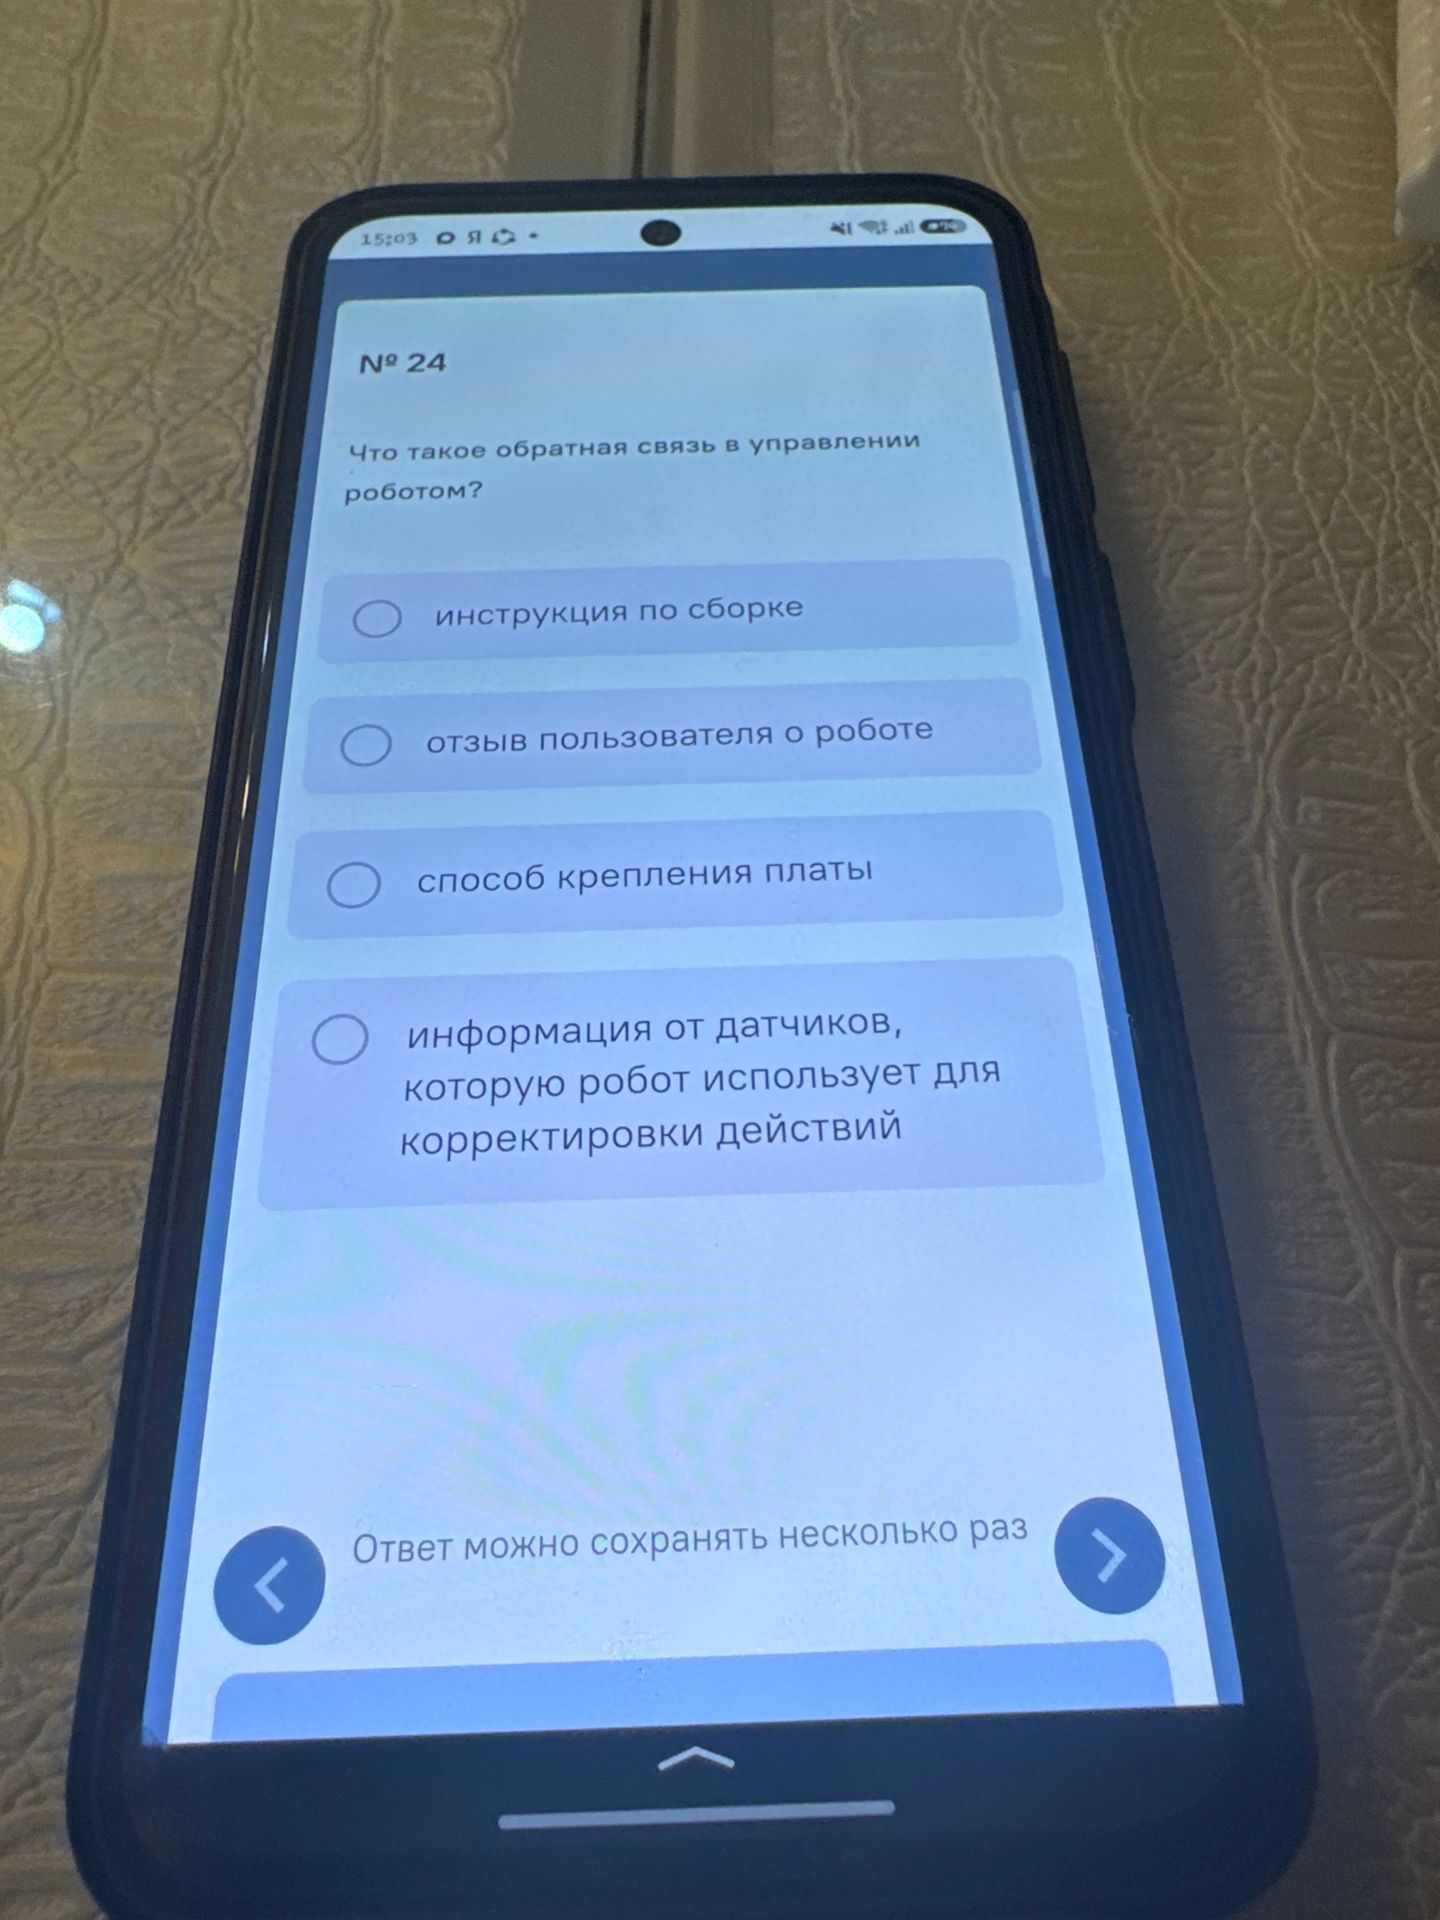
Правильный вариант — информация от датчиков, которую робот использует для корректировки действий. Обратная связь позволяет роботу учитывать результат своих действий и при необходимости изменять управление.
Правильный вариант — информация от датчиков, которую робот использует для корректировки действий. Обратная связь позволяет роботу учитывать результат своих действий и при необходимости изменять управление.
