
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
📍Тапни предложение — включится подсветка для легкого переноса текста в тетрадь.
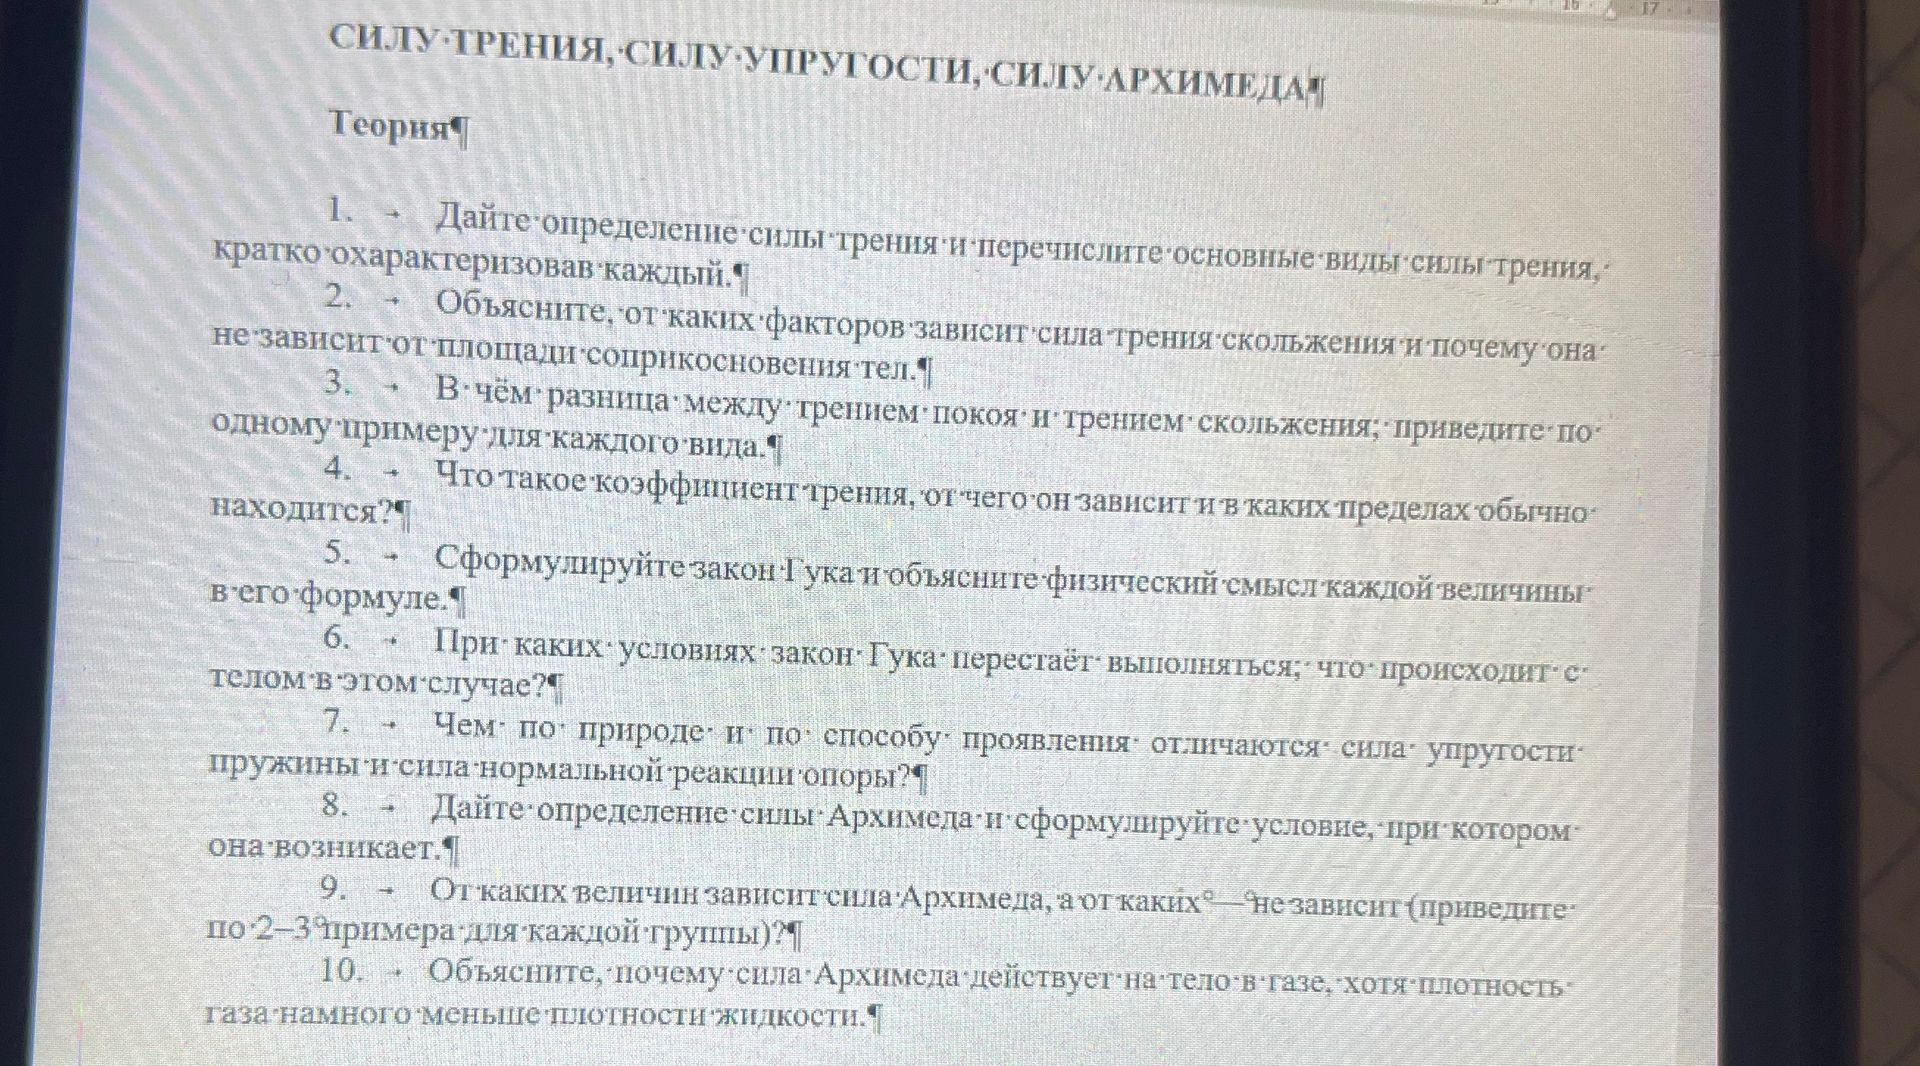
Для малых упругих деформаций сила упругости прямо пропорциональна деформации и направлена противоположно ей. Для пружины это записывают так: \(\vec F_{\text{упр}}=-k\vec x\). По модулю: \(F_{\text{упр}}=kx\).
- \(\vec F_{\text{упр}}\) — сила упругости, возникающая при деформации;
- \(k\) — жёсткость пружины, измеряемая в Н/м;
- \(\vec x\) — смещение конца пружины относительно положения равновесия;
- знак «−» показывает, что сила направлена против смещения.
Для малых упругих деформаций сила упругости прямо пропорциональна деформации и направлена противоположно ей. Для пружины это записывают так: \(\vec F_{\text{упр}}=-k\vec x\). По модулю: \(F_{\text{упр}}=kx\).
- \(\vec F_{\text{упр}}\) — сила упругости, возникающая при деформации;
- \(k\) — жёсткость пружины, измеряемая в Н/м;
- \(\vec x\) — смещение конца пружины относительно положения равновесия;
- знак «−» показывает, что сила направлена против смещения.
