
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
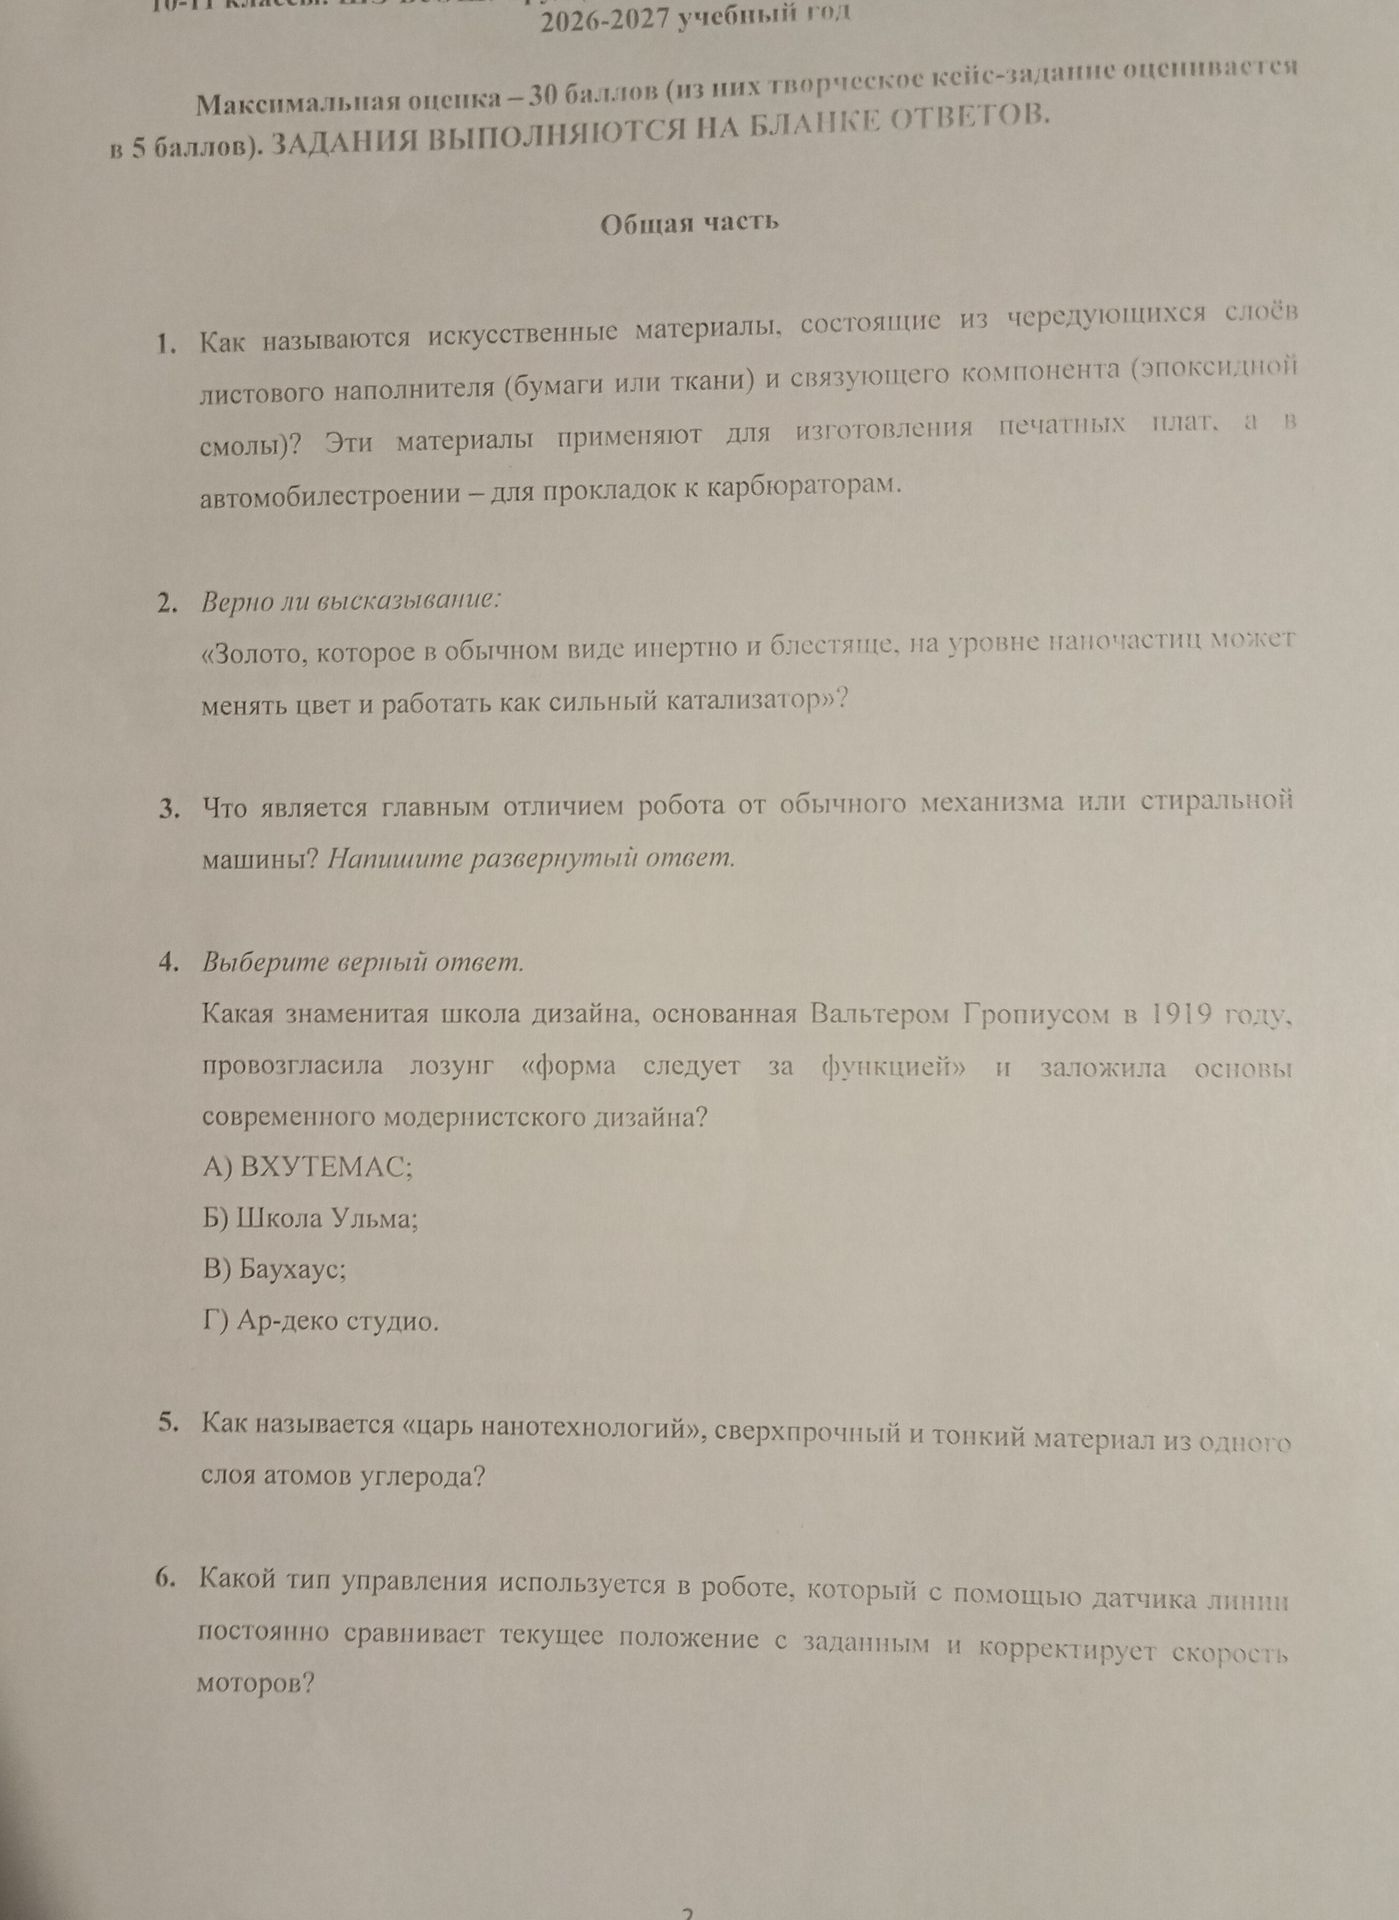
Ответ:
Робот получает данные с датчика, сравнивает текущее положение с заданным и по результату сравнения корректирует работу моторов. Это управление с обратной связью, то есть замкнутое управление.
Ответ: управление с обратной связью (замкнутое управление).
