
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
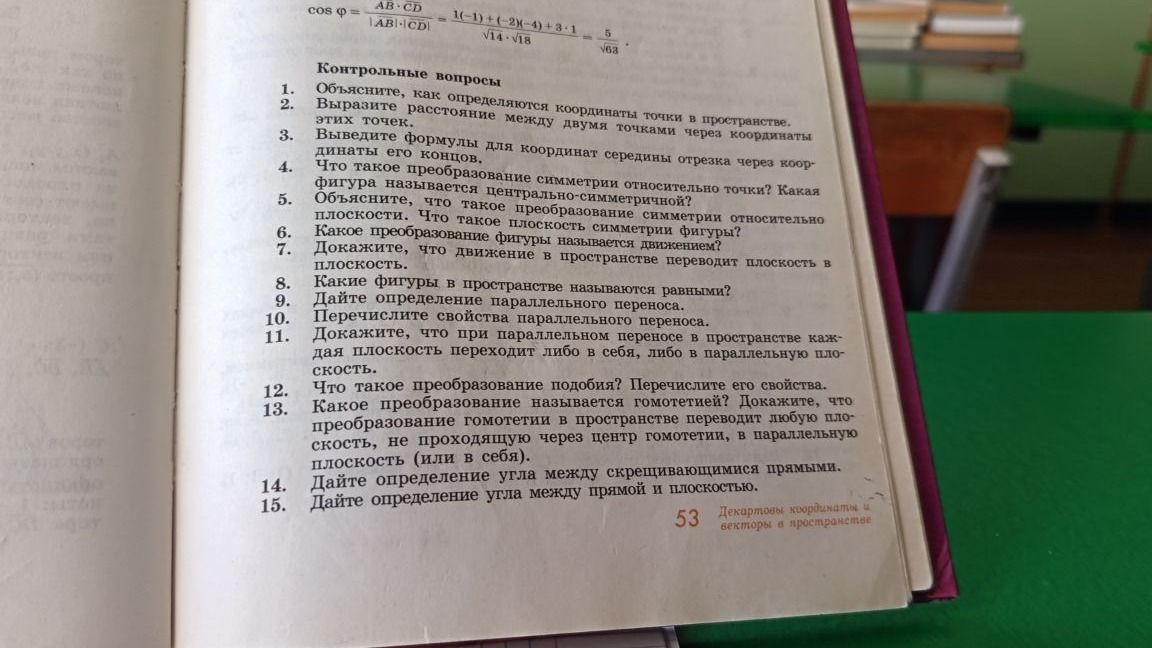
Пусть движение переводит точки плоскости \(\alpha\) в соответствующие точки. Возьмём в \(\alpha\) три не лежащие на одной прямой точки \(A, B, C\). Их образы \(A', B', C'\) также не лежат на одной прямой: иначе обратное движение перевело бы три точки одной прямой в точки, не лежащие на одной прямой, что невозможно, поскольку движение сохраняет расстояния и коллинеарность.
Для любой точки \(X\in\alpha\) её образ \(X'\) лежит в плоскости \(\alpha'=(A'B'C')\): положение точки плоскости определяется её расстояниями до трёх неколлинеарных точек, а движение сохраняет эти расстояния. Значит, образ плоскости \(\alpha\) содержится в \(\alpha'\). Применяя то же рассуждение к обратному движению, получаем, что каждая точка \(\alpha'\) является образом точки \(\alpha\). Поэтому образ \(\alpha\) — именно плоскость \(\alpha'\).
Пусть движение переводит точки плоскости \(\alpha\) в соответствующие точки. Возьмём в \(\alpha\) три не лежащие на одной прямой точки \(A, B, C\). Их образы \(A', B', C'\) также не лежат на одной прямой: иначе обратное движение перевело бы три точки одной прямой в точки, не лежащие на одной прямой, что невозможно, поскольку движение сохраняет расстояния и коллинеарность.
Для любой точки \(X\in\alpha\) её образ \(X'\) лежит в плоскости \(\alpha'=(A'B'C')\): положение точки плоскости определяется её расстояниями до трёх неколлинеарных точек, а движение сохраняет эти расстояния. Значит, образ плоскости \(\alpha\) содержится в \(\alpha'\). Применяя то же рассуждение к обратному движению, получаем, что каждая точка \(\alpha'\) является образом точки \(\alpha\). Поэтому образ \(\alpha\) — именно плоскость \(\alpha'\).
