
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
📍Тапни предложение — включится подсветка для легкого переноса текста в тетрадь.
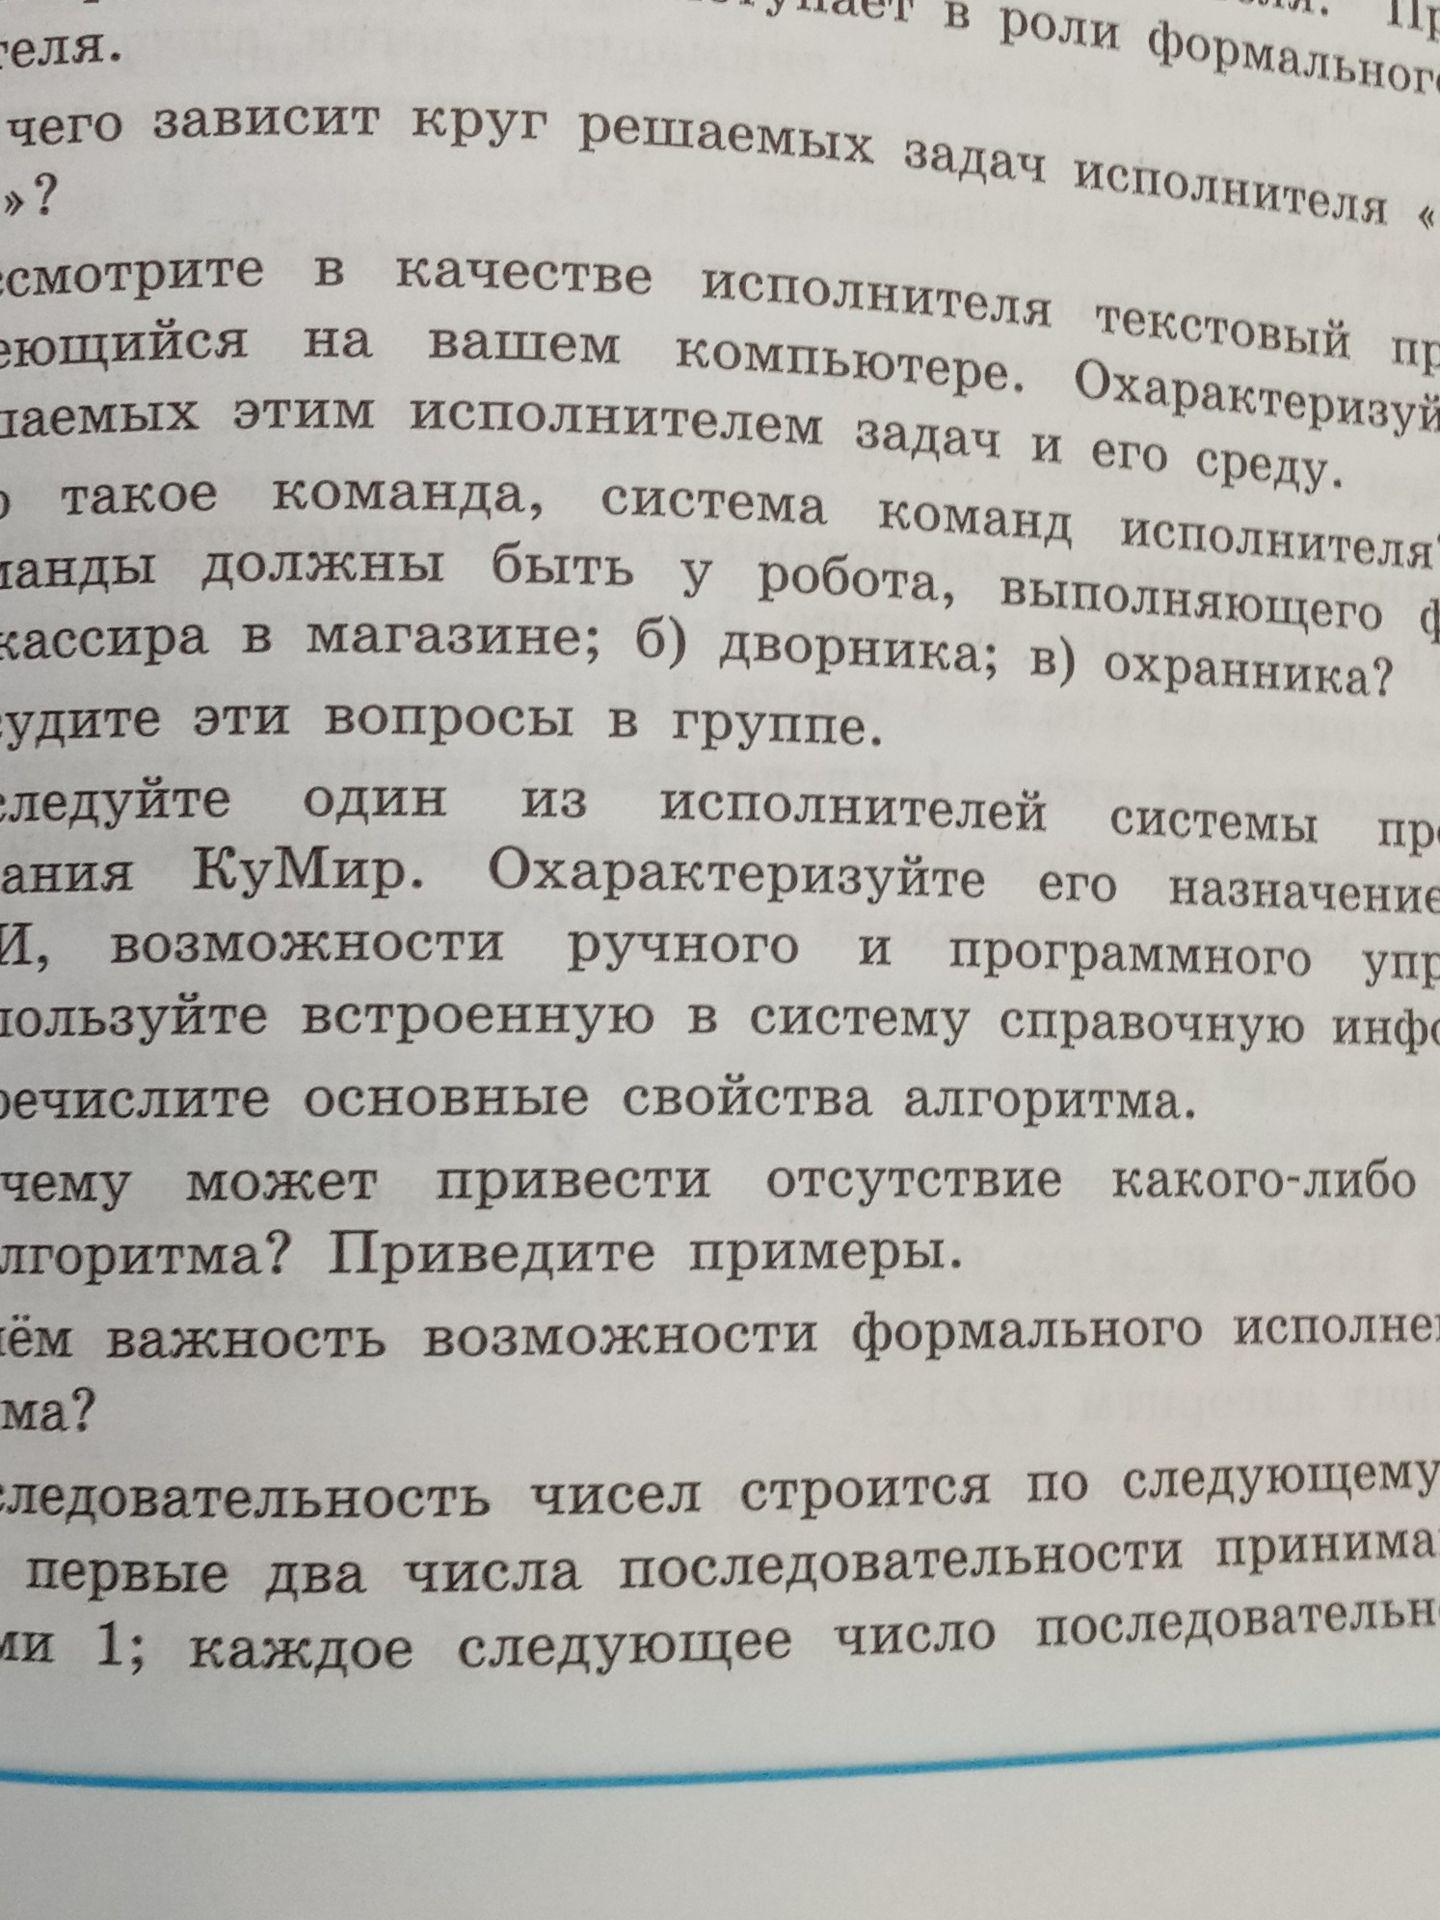
Пример: исполнитель Робот в системе КуМир. Он моделирует робота, перемещающегося по клетчатому полю и выполняющего команды управления.
- Назначение. Робот используется для изучения алгоритмов, команд исполнителя, ветвлений и циклов. На поле могут быть стены и отмеченные клетки.
- Ручное управление. Пользователь задаёт отдельные команды через интерфейс исполнителя и наблюдает, как меняется положение Робота. Доступный набор команд зависит от версии системы и настроек.
- Программное управление. Пользователь записывает алгоритм на языке программирования КуМир с командами для Робота. Программа выполняется последовательно; конструкции ветвления и цикла позволяют учитывать обстановку и повторять действия.
- Проверка. Перед выполнением программы нужно убедиться, что команды соответствуют возможностям Робота и не приводят его к столкновению со стеной.
Названия и точный перечень команд могут различаться между версиями КуМир; их следует сверить со встроенной справкой установленной версии.
Пример: исполнитель Робот в системе КуМир. Он моделирует робота, перемещающегося по клетчатому полю и выполняющего команды управления.
- Назначение. Робот используется для изучения алгоритмов, команд исполнителя, ветвлений и циклов. На поле могут быть стены и отмеченные клетки.
- Ручное управление. Пользователь задаёт отдельные команды через интерфейс исполнителя и наблюдает, как меняется положение Робота. Доступный набор команд зависит от версии системы и настроек.
- Программное управление. Пользователь записывает алгоритм на языке программирования КуМир с командами для Робота. Программа выполняется последовательно; конструкции ветвления и цикла позволяют учитывать обстановку и повторять действия.
- Проверка. Перед выполнением программы нужно убедиться, что команды соответствуют возможностям Робота и не приводят его к столкновению со стеной.
Названия и точный перечень команд могут различаться между версиями КуМир; их следует сверить со встроенной справкой установленной версии.
