
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
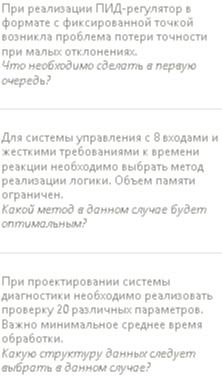
В первую очередь необходимо проверить измерительный канал: точность и разрешение датчика, наличие шума, мёртвой зоны, квантования и задержки измерения. Потеря точности при малых отклонениях часто вызвана не самим ПИД-регулятором, а тем, что малое изменение регулируемой величины не распознаётся датчиком или маскируется шумом.
- Сравнить показания датчика с эталонным измерением.
- Проверить, достаточно ли разрешения датчика для требуемой точности.
- Проверить фильтрацию и наличие мёртвой зоны.
- После устранения аппаратных причин выполнить настройку коэффициентов ПИД-регулятора, прежде всего коэффициентов пропорциональной и интегральной составляющих.
Ответ: сначала проверить достоверность и разрешение измерения, шум и мёртвую зону датчика; затем настраивать коэффициенты ПИД-регулятора.
В первую очередь необходимо проверить измерительный канал: точность и разрешение датчика, наличие шума, мёртвой зоны, квантования и задержки измерения. Потеря точности при малых отклонениях часто вызвана не самим ПИД-регулятором, а тем, что малое изменение регулируемой величины не распознаётся датчиком или маскируется шумом.
- Сравнить показания датчика с эталонным измерением.
- Проверить, достаточно ли разрешения датчика для требуемой точности.
- Проверить фильтрацию и наличие мёртвой зоны.
- После устранения аппаратных причин выполнить настройку коэффициентов ПИД-регулятора, прежде всего коэффициентов пропорциональной и интегральной составляющих.
Ответ: сначала проверить достоверность и разрешение измерения, шум и мёртвую зону датчика; затем настраивать коэффициенты ПИД-регулятора.
