
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
📍Тапни предложение — включится подсветка для легкого переноса текста в тетрадь.
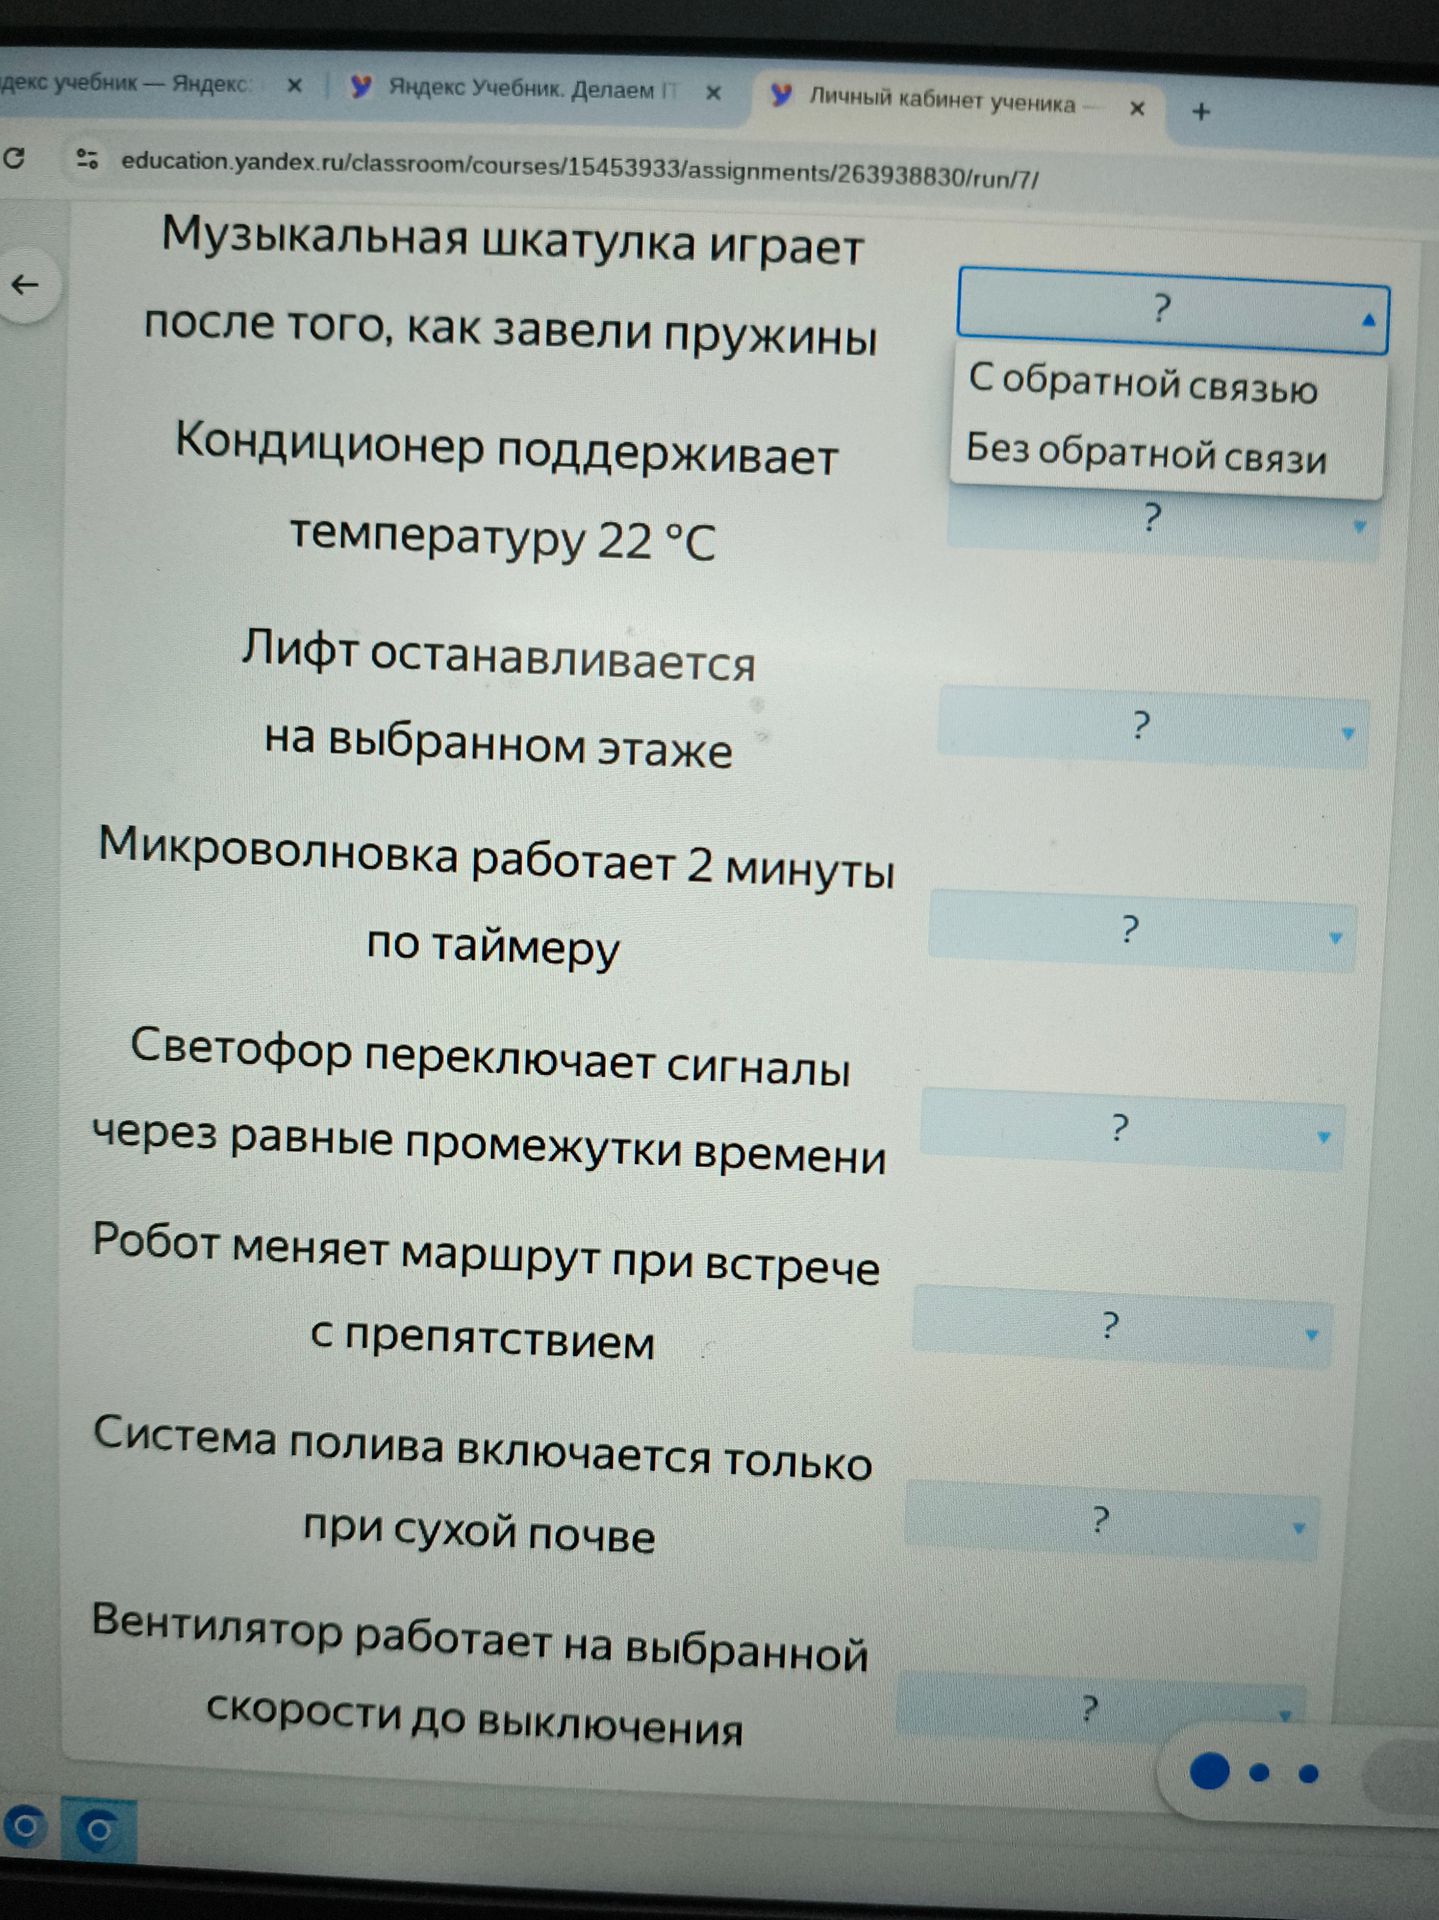
С обратной связью: робот обнаруживает препятствие и изменяет маршрут в зависимости от полученной информации.
С обратной связью: робот обнаруживает препятствие и изменяет маршрут в зависимости от полученной информации.
