
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
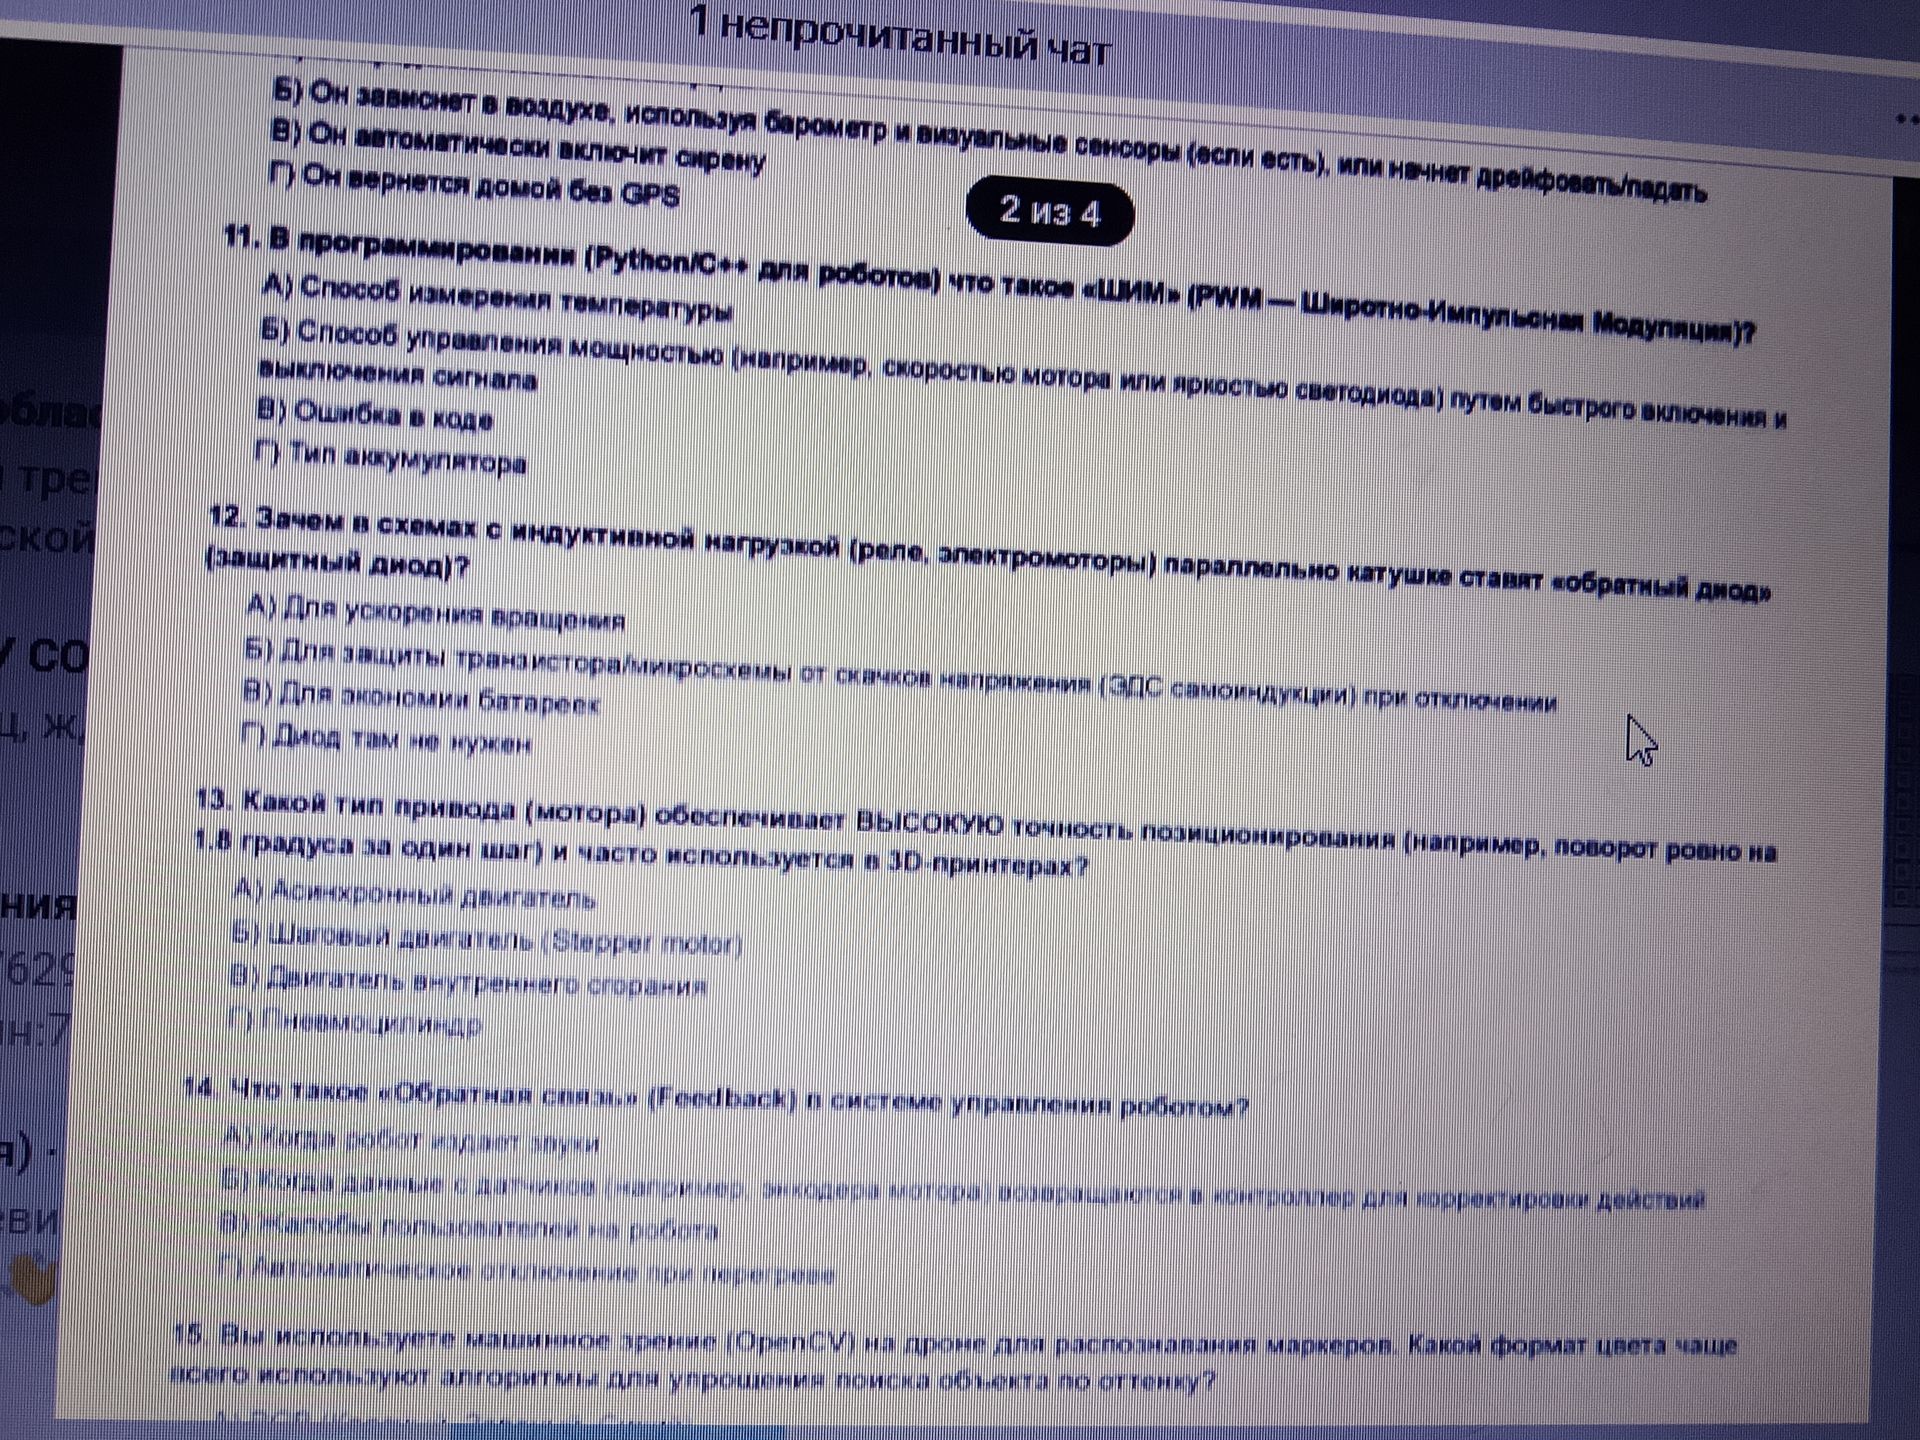
Ответ:
Обратная связь — это получение системой данных о фактическом состоянии робота с помощью датчиков и использование этих данных для управления. Контроллер может сравнить измеренное значение с заданным и скорректировать работу привода.
Ответ: система получает данные о фактическом состоянии робота и использует их для корректировки управления.
