
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
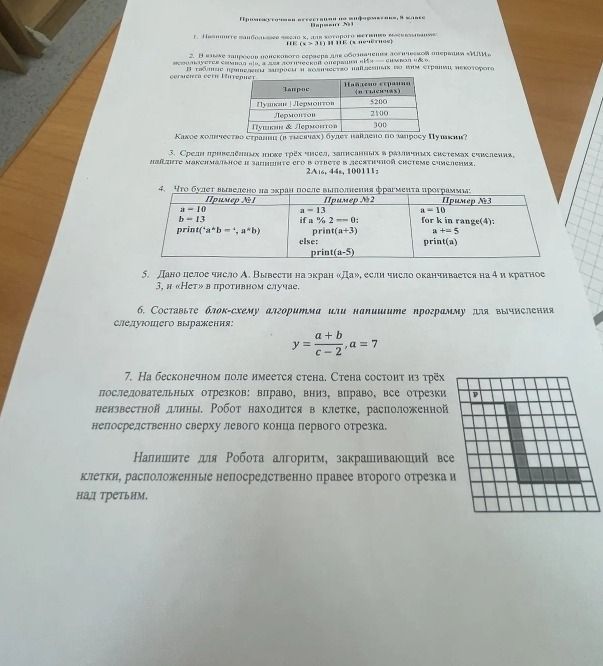
Задание 7
Дано: Робот на бесконечном поле, стена из трёх отрезков (вправо, вниз, вправо). Робот сверху от начала первого отрезка.
Найти: Алгоритм для закрашивания клеток правее второго отрезка и над третьим.
Анализ ситуации:
- Начальная позиция Робота: Робот стоит над началом первого отрезка.
- Стена:
- Отрезок 1: Вправо (от начала 1-го отрезка).
- Отрезок 2: Вниз (от конца 1-го отрезка).
- Отрезок 3: Вправо (от конца 2-го отрезка).
- Цель: Закрасить клетки, которые находятся непосредственно правее второго отрезка и над третьим.
Визуализация:
Представим поле и стену:
Робот
-----> (Отрезок 1)
|
| (Отрезок 2)
-----> (Отрезок 3)
Клетки, которые нужно закрасить, находятся там, где заканчивается второй отрезок (то есть, справа от него) и одновременно перед началом третьего отрезка (то есть, над ним). Это одна конкретная клетка.
Алгоритм:
- Шаг 1: Двигаться вправо, пока не достигнем конца первого отрезка.
- Шаг 2: Повернуть вниз.
- Шаг 3: Двигаться вниз, пока не достигнем конца второго отрезка.
- Шаг 4: Повернуть вправо.
- Шаг 5: Двигаться вправо на одну клетку (это будет клетка непосредственно правее второго отрезка).
- Шаг 6: Повернуть налево (чтобы оказаться над началом третьего отрезка, если бы мы шли по нему).
- Шаг 7: Закрасить текущую клетку. (Это и будет клетка, находящаяся правее второго отрезка и над началом третьего).
Упрощенный алгоритм (с учетом возможных команд Робота):
Предположим, у Робота есть команды: вправо(), вниз(), закрасить().
# Робот изначально над началом первого отрезка

# Двигаемся вдоль первого отрезка вправо (длина неизвестна, предполагаем, что Робот дойдет до конца)
# Здесь нужно знать, как Робот определяет конец отрезка. Если это стена, то он упрется.
# Если Робот может двигаться заданное количество шагов, то нужны эти шаги.

# Повернем вниз, чтобы пройти второй отрезок
# Здесь тоже предполагаем, что Робот знает, когда закончился второй отрезок.

# После второго отрезка, Робот должен повернуться вправо и закрасить клетку.
# Это значит, что после второго отрезка, Робот должен сделать один шаг вправо, а затем подняться на одну клетку вверх (или повернуться налево, если он находится правее конца второго отрезка).

# Более точный алгоритм, если предположить, что Робот может двигаться по сетке и знает команды:

# 1. Двигаться вправо до конца 1-го отрезка.
# 2. Повернуться вниз.
# 3. Двигаться вниз до конца 2-го отрезка.
# 4. Сделать один шаг вправо (теперь Робот правее 2-го отрезка).
# 5. Сделать один шаг вверх (или повернуться налево, если это доступно).
# 6. Закрасить текущую клетку.

# Пример команды для Робота, если он может перемещаться по клеткам:

# Предполагаем, что Робот может определить конец отрезка или знает его длину.

def paint_target_cell():
    # Перемещаемся вдоль первого отрезка (длина неизвестна)
    # Допустим, команда move_right() продвигает Робота на 1 клетку вправо.
    # И команда is_end_of_wall() проверяет, конец ли это стены.
    # Это упрощенный вариант, так как длина неизвестна.

    # Идем вправо до конца первого отрезка
    # move_right()

    # Поворачиваем вниз
    # turn_down()

    # Идем вниз до конца второго отрезка
    # move_down()

    # Теперь Робот находится в конце второго отрезка.
    # Нам нужна клетка справа от второго отрезка и над третьим.
    # Это значит, что нам нужно сделать один шаг вправо, а затем один шаг вверх.

    move_right() # Клетка правее второго отрезка
    turn_left()  # Теперь Робот смотрит вверх, к нужной клетке
    move_up()    # Перемещаемся в нужную клетку
    paint()      # Закрашиваем клетку

# Этот алгоритм предполагает, что у Робота есть абсолютное перемещение по сетке.
# Если Робот действует относительно текущего положения и направления:

# 1. Двигаться вправо (неизвестное количество раз) до конца первого отрезка.
# 2. Повернуться вниз.
# 3. Двигаться вниз (неизвестное количество раз) до конца второго отрезка.
# 4. Сделать один шаг вправо.
# 5. Повернуться налево (чтобы смотреть вверх).
# 6. Сделать один шаг вверх.
# 7. Закрасить.

# Если считать, что Робот всегда смотрит в направлении движения:
# 1. Двигаться вправо (до конца 1-го отрезка)
# 2. Повернуться вниз
# 3. Двигаться вниз (до конца 2-го отрезка)
# 4. Повернуться вправо
# 5. Двигаться вправо (на 1 клетку)
# 6. Повернуться налево
# 7. Двигаться вверх (на 1 клетку)
# 8. Закрасить.

# Самое простое решение, если Робот может перемещаться без учета направлений:

# 1. Перейти в начало первого отрезка.
# 2. Перейти в конец первого отрезка (двигаясь вправо).
# 3. Перейти в конец второго отрезка (двигаясь вниз).
# 4. Перейти на одну клетку вправо от конца второго отрезка.
# 5. Перейти на одну клетку вверх от этой позиции.
# 6. Закрасить.

# Алгоритм в виде команд:

# Шаг 1: Движение вправо до конца первого отрезка (предполагается, что Робот может это сделать).
# Шаг 2: Поворот вниз.
# Шаг 3: Движение вниз до конца второго отрезка.
# Шаг 4: Поворот вправо.
# Шаг 5: Движение вправо на 1 клетку.
# Шаг 6: Поворот налево.
# Шаг 7: Движение вверх на 1 клетку.
# Шаг 8: Закрасить.

# В случае, если Робот может определять конец стены:

# Вперед (вправо)
# пока не конец стены:
#    вперед()
# Повернуть вниз
# пока не конец стены:
#    вниз()
# Повернуть вправо
# вперед()
# Повернуть налево
# вверх()
# закрасить()
