
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
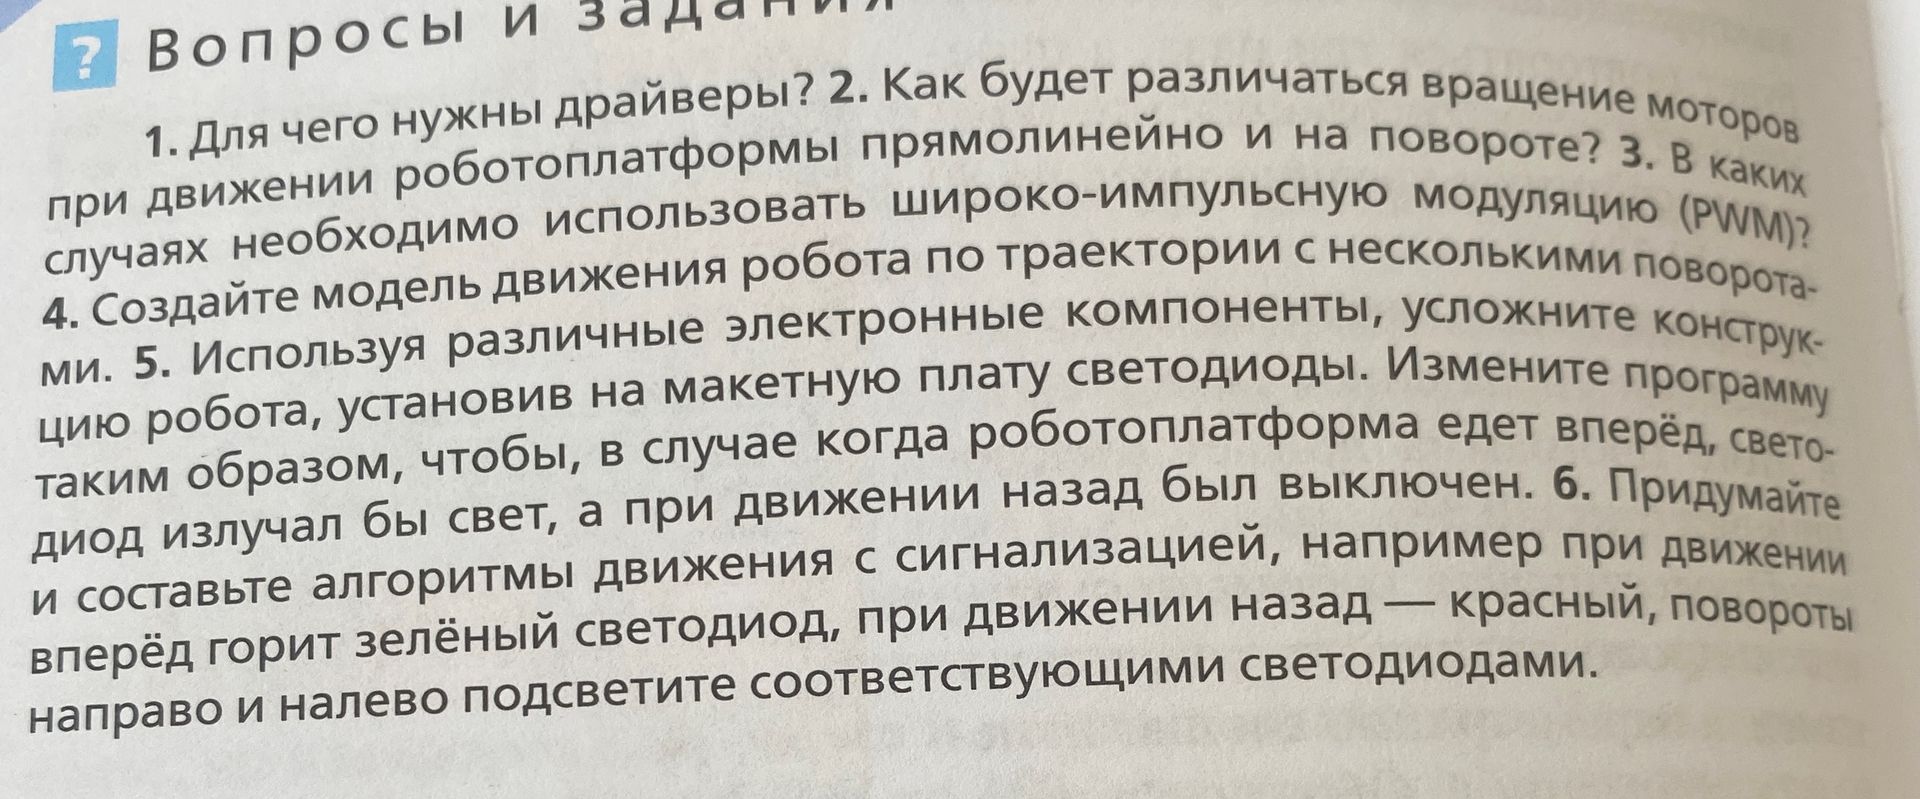
Ответ:
При прямолинейном движении оба мотора вращаются в одном направлении с одинаковой скоростью. Чтобы робот повернул, скорости моторов делают разными: например, при повороте направо левый мотор вращается быстрее правого. Для резкого поворота один мотор можно остановить или вращать в обратную сторону.
