
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
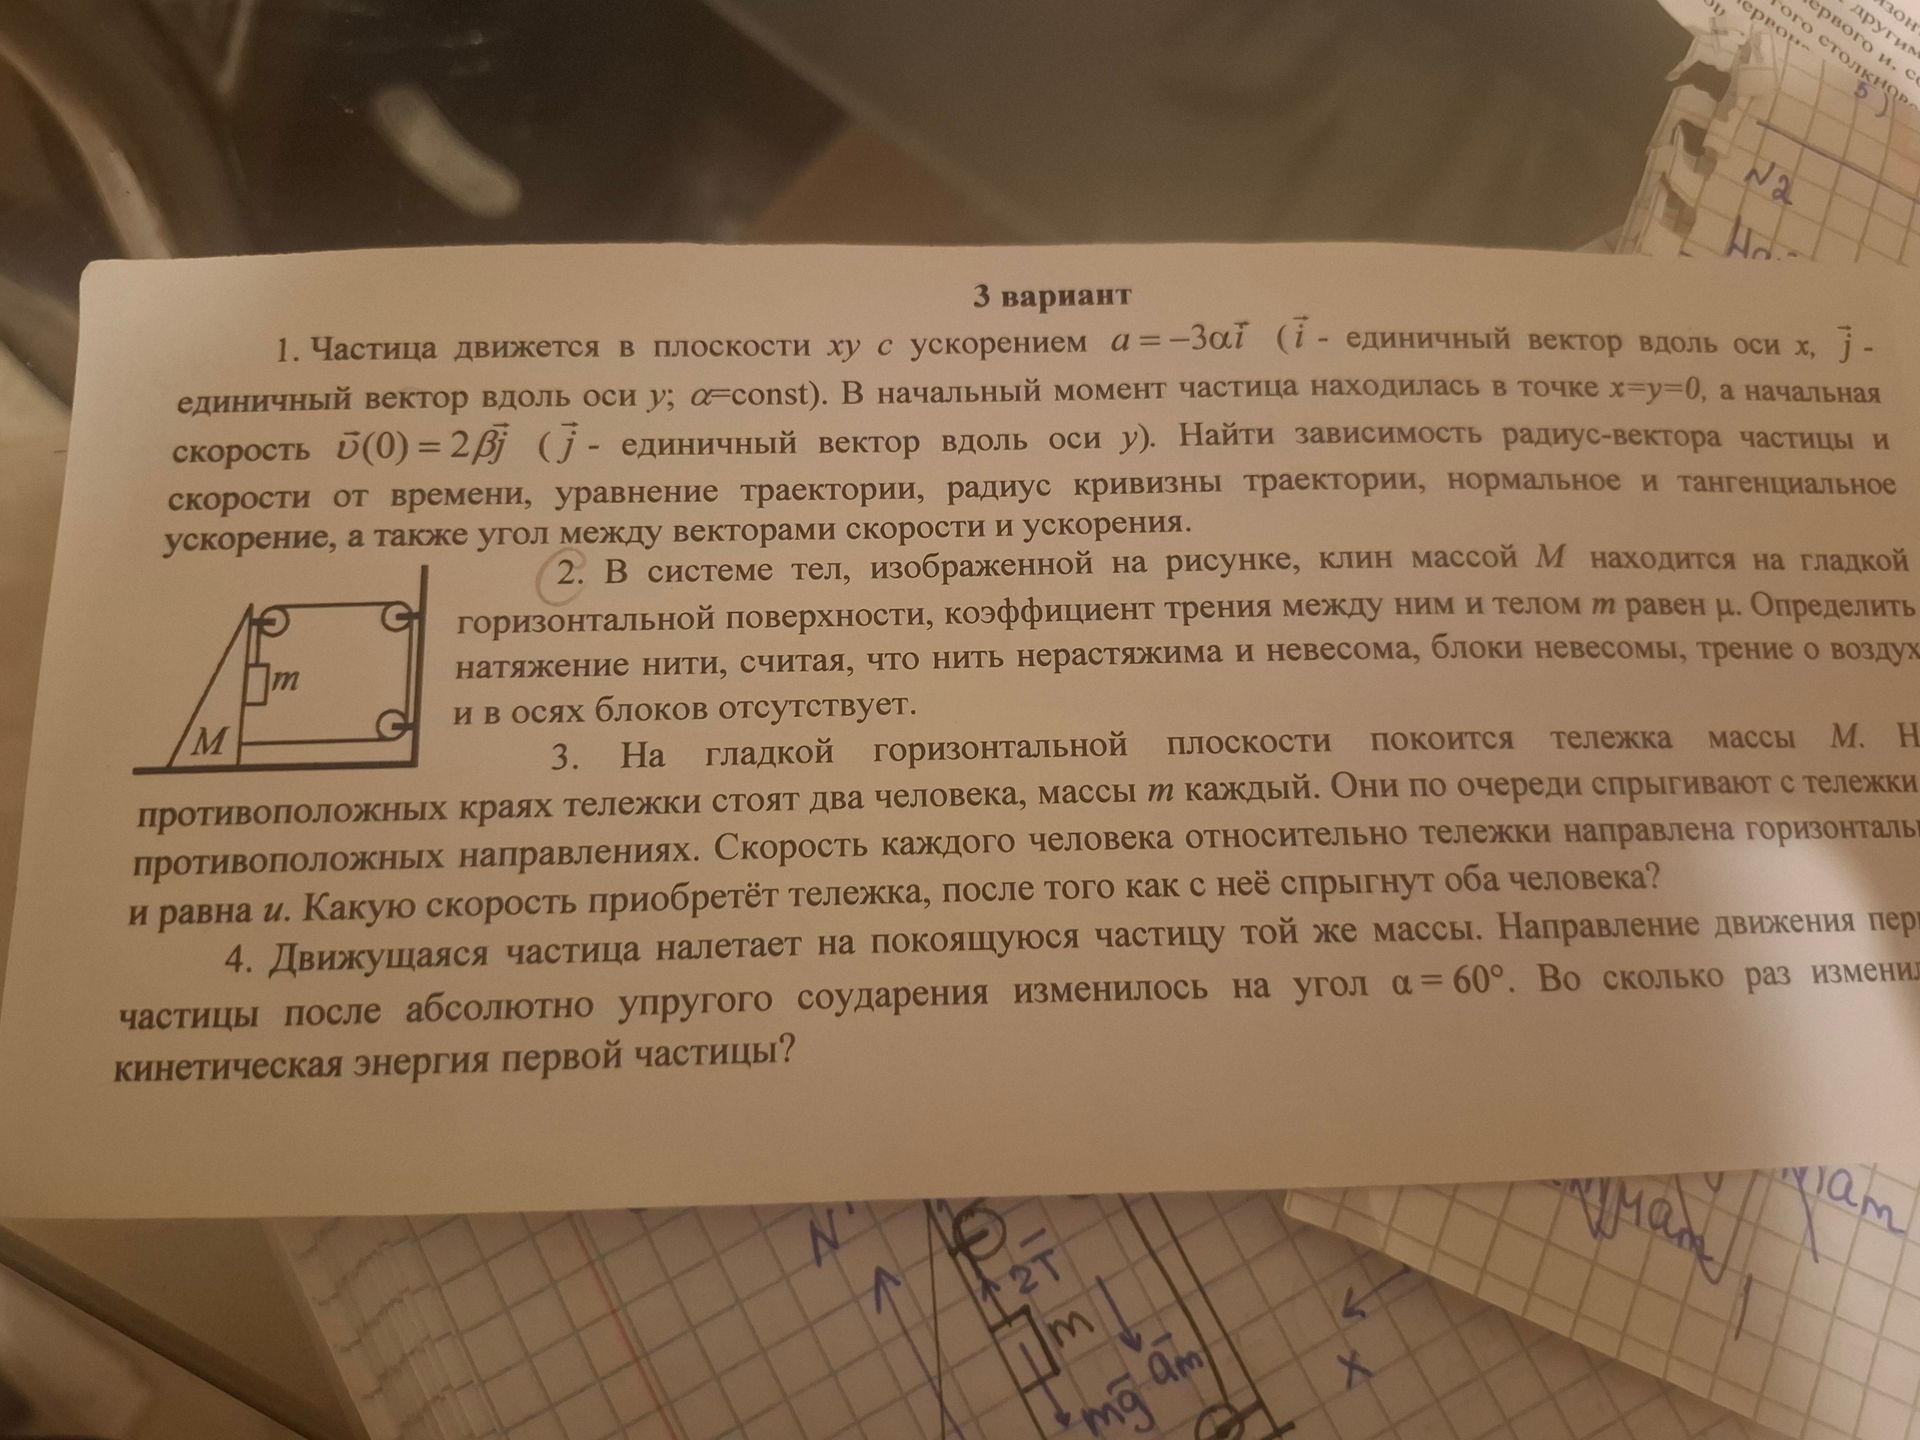
Ответ:
Интегрируем ускорение по времени, используя начальные условия:
\(\vec v(t)=\vec v(0)+\vec a t=-3\alpha t\vec i+2\beta\vec j.\)
Ещё раз интегрируем и учитываем, что \(\vec r(0)=0\):
\(\vec r(t)=-\frac{3}{2}\alpha t^2\vec i+2\beta t\vec j.\)
Следовательно, координаты равны \(x=-\frac{3}{2}\alpha t^2\), \(y=2\beta t\). При \(\beta\ne0\), исключая время, получаем уравнение траектории:
\(x=-\frac{3\alpha}{8\beta^2}y^2.\)
Модуль скорости: \(v=\sqrt{9\alpha^2t^2+4\beta^2}\). Нормальное ускорение определяется через модуль векторного произведения скорости и ускорения: \(a_n=\frac{|\vec v\times\vec a|}{v}=\frac{6|\alpha\beta|}{\sqrt{9\alpha^2t^2+4\beta^2}}\). Поэтому радиус кривизны:
\(\rho=\frac{v^2}{a_n}=\frac{(9\alpha^2t^2+4\beta^2)^{3/2}}{6|\alpha\beta|}\), если \(\alpha\beta\ne0\).
Тангенциальное ускорение — проекция ускорения на направление скорости:
\(a_\tau=\frac{\vec v\cdot\vec a}{v}=\frac{9\alpha^2t}{\sqrt{9\alpha^2t^2+4\beta^2}}.\)
Для угла \(\varphi\) между скоростью и ускорением используем скалярное произведение:
\(\cos\varphi=\frac{\vec v\cdot\vec a}{|\vec v||\vec a|}=\frac{3|\alpha|t}{\sqrt{9\alpha^2t^2+4\beta^2}}\), то есть \(\varphi=\arccos\!\left(\frac{3|\alpha|t}{\sqrt{9\alpha^2t^2+4\beta^2}}\right)\) при \(\alpha\ne0\). Вырожденные случаи, когда \(\alpha=0\) или \(\beta=0\), соответствуют прямолинейному движению и не имеют конечного радиуса кривизны.
