
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
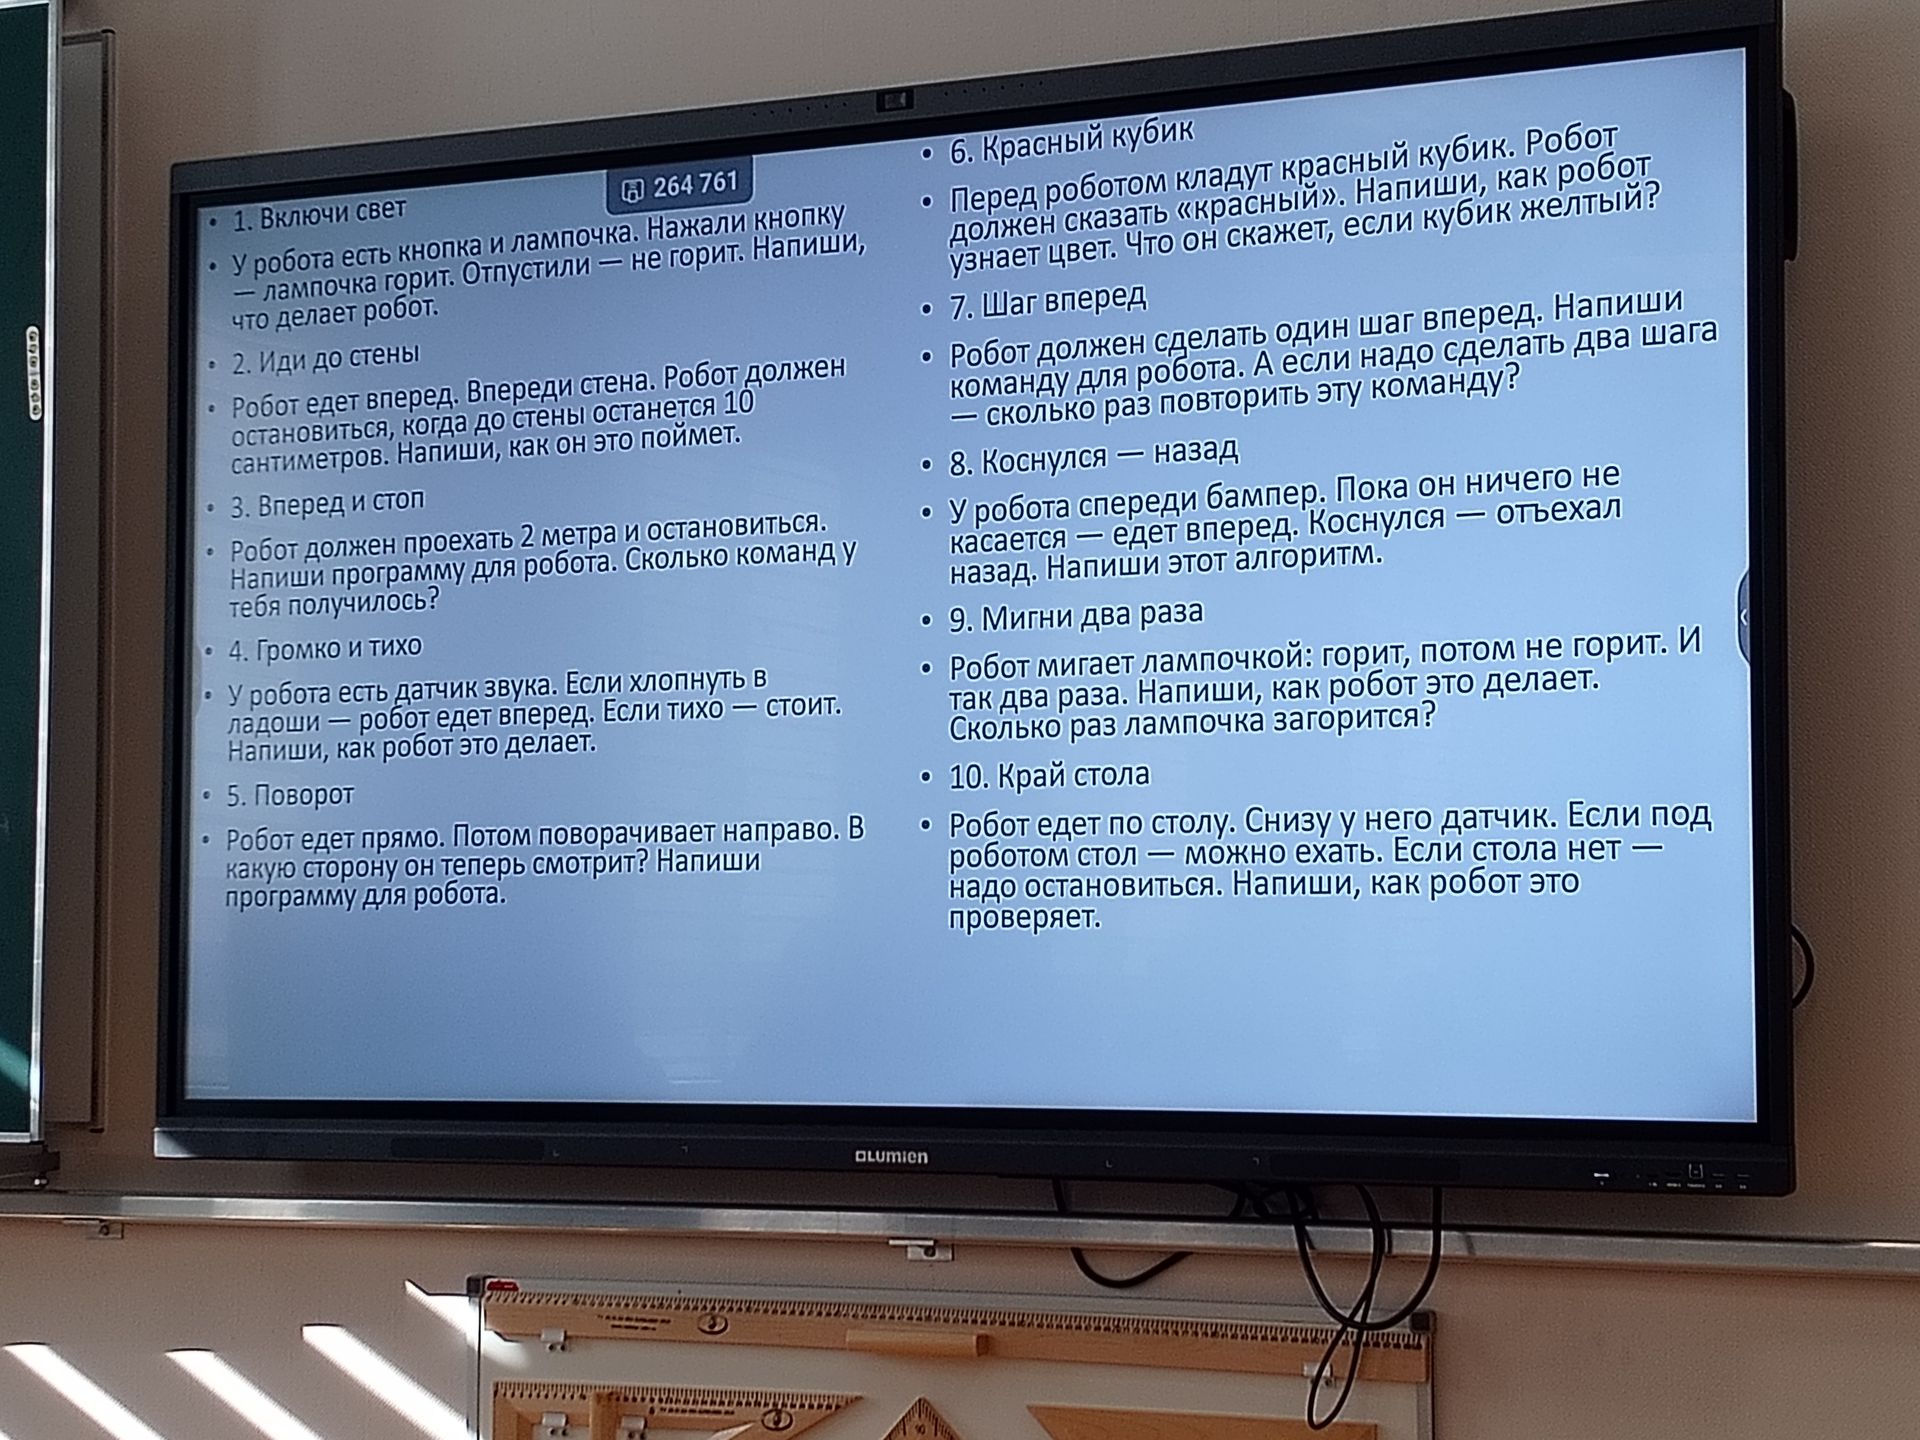
Ответ:
Робот проверяет наличие поверхности датчиком снизу.
- Если датчик видит стол — продолжать движение.
- Если датчик не видит стол — остановиться.
Ответ: датчик снизу определяет наличие стола; при отсутствии стола робот останавливается.
Робот проверяет наличие поверхности датчиком снизу.
Ответ: датчик снизу определяет наличие стола; при отсутствии стола робот останавливается.
