
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
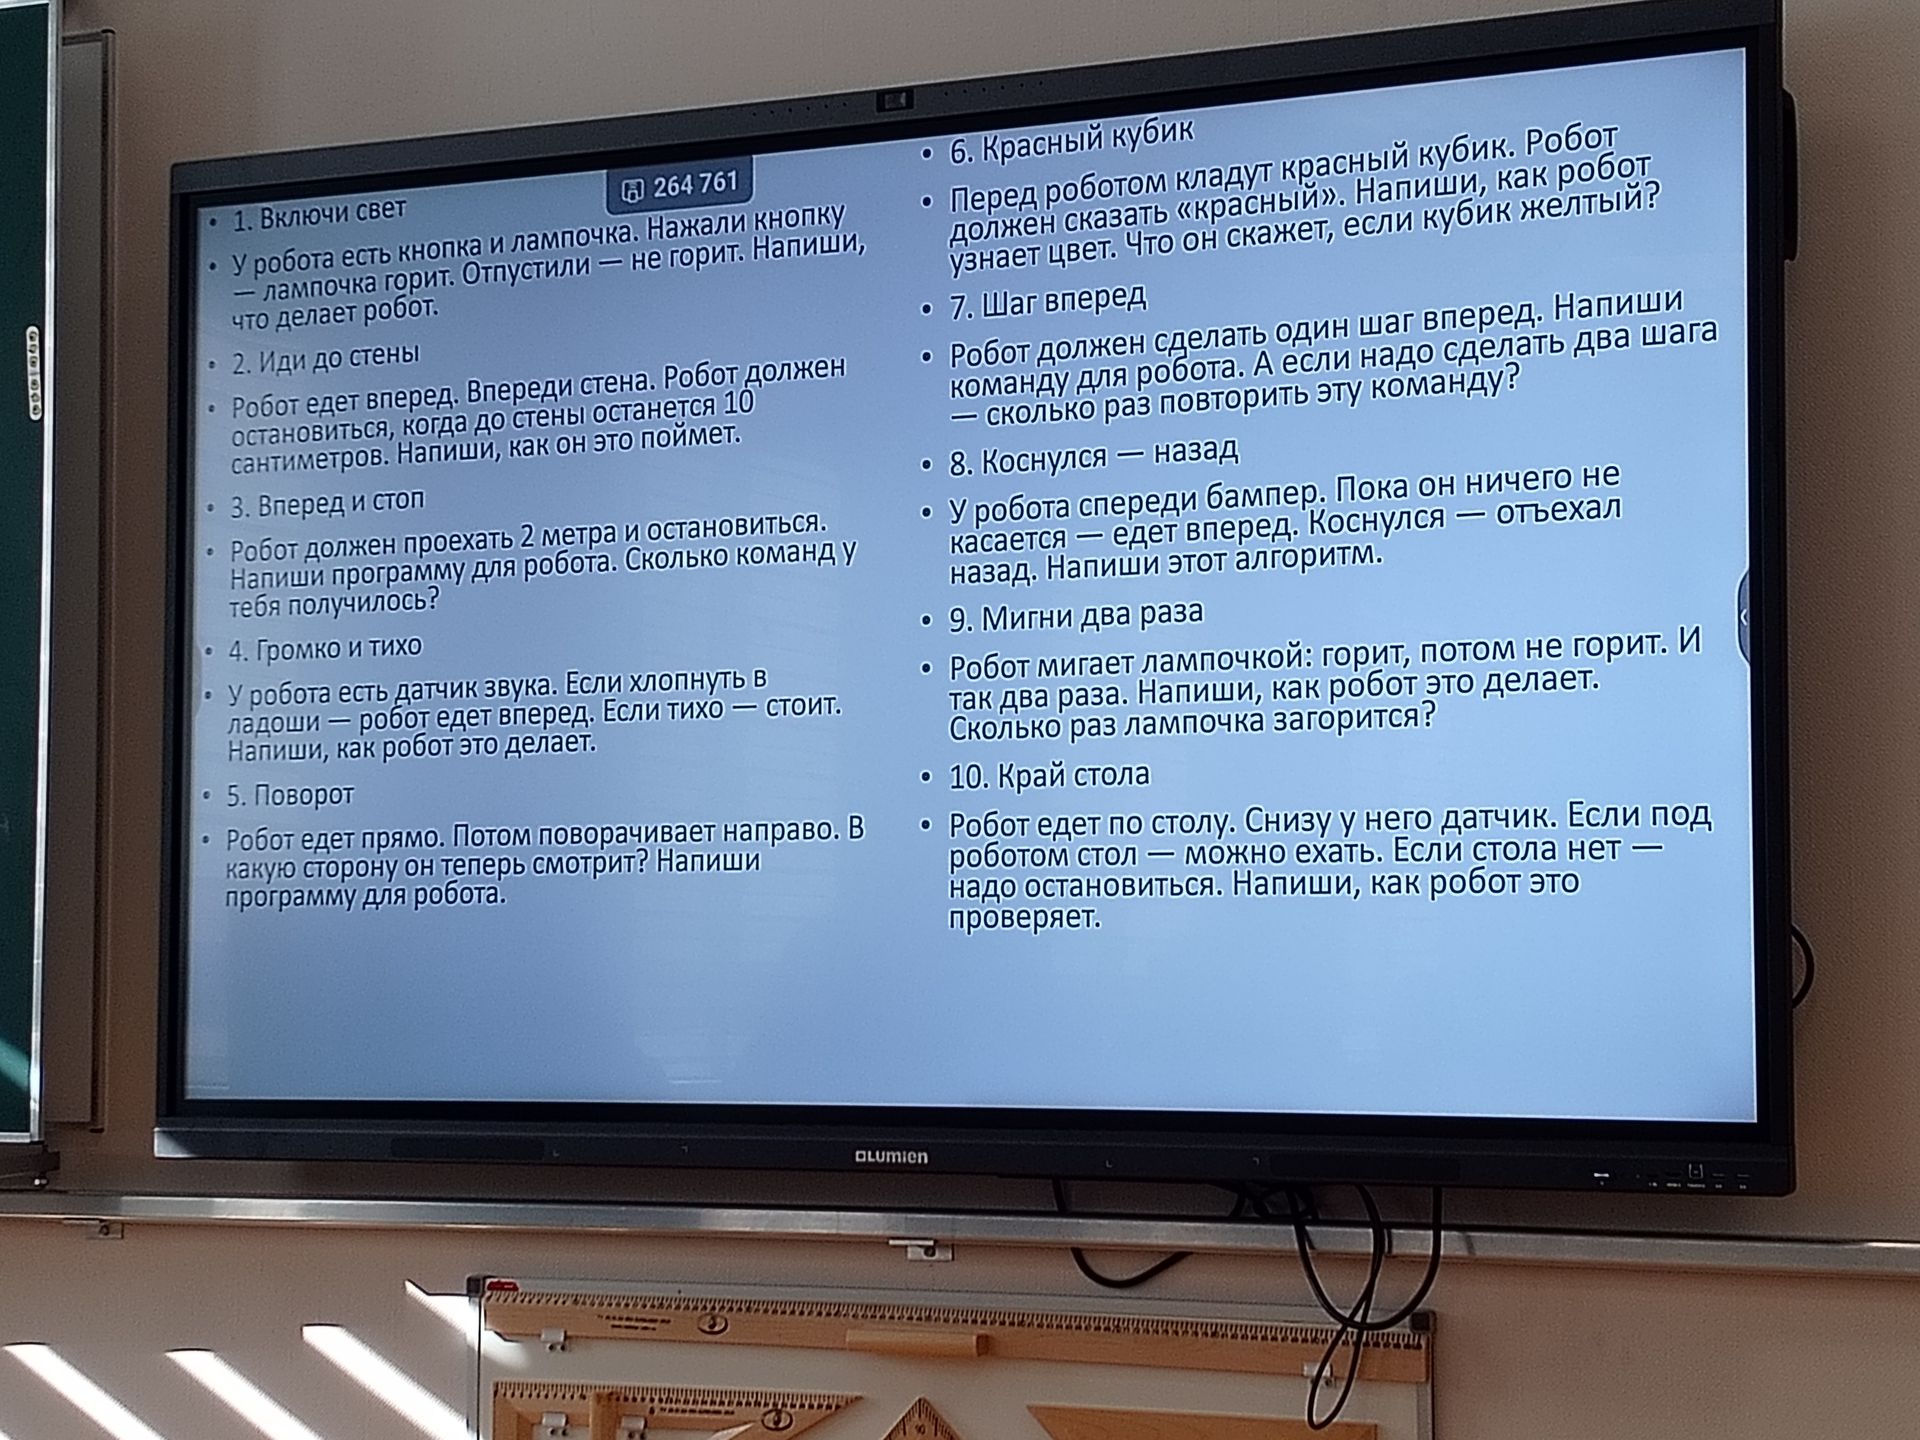
Робот использует датчик расстояния.
- Измерять расстояние до стены.
- Если расстояние больше 10 см — ехать вперёд.
- Если расстояние равно 10 см — остановиться.
Ответ: робот остановится, когда датчик покажет расстояние 10 см.
Робот использует датчик расстояния.
Ответ: робот остановится, когда датчик покажет расстояние 10 см.
