
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
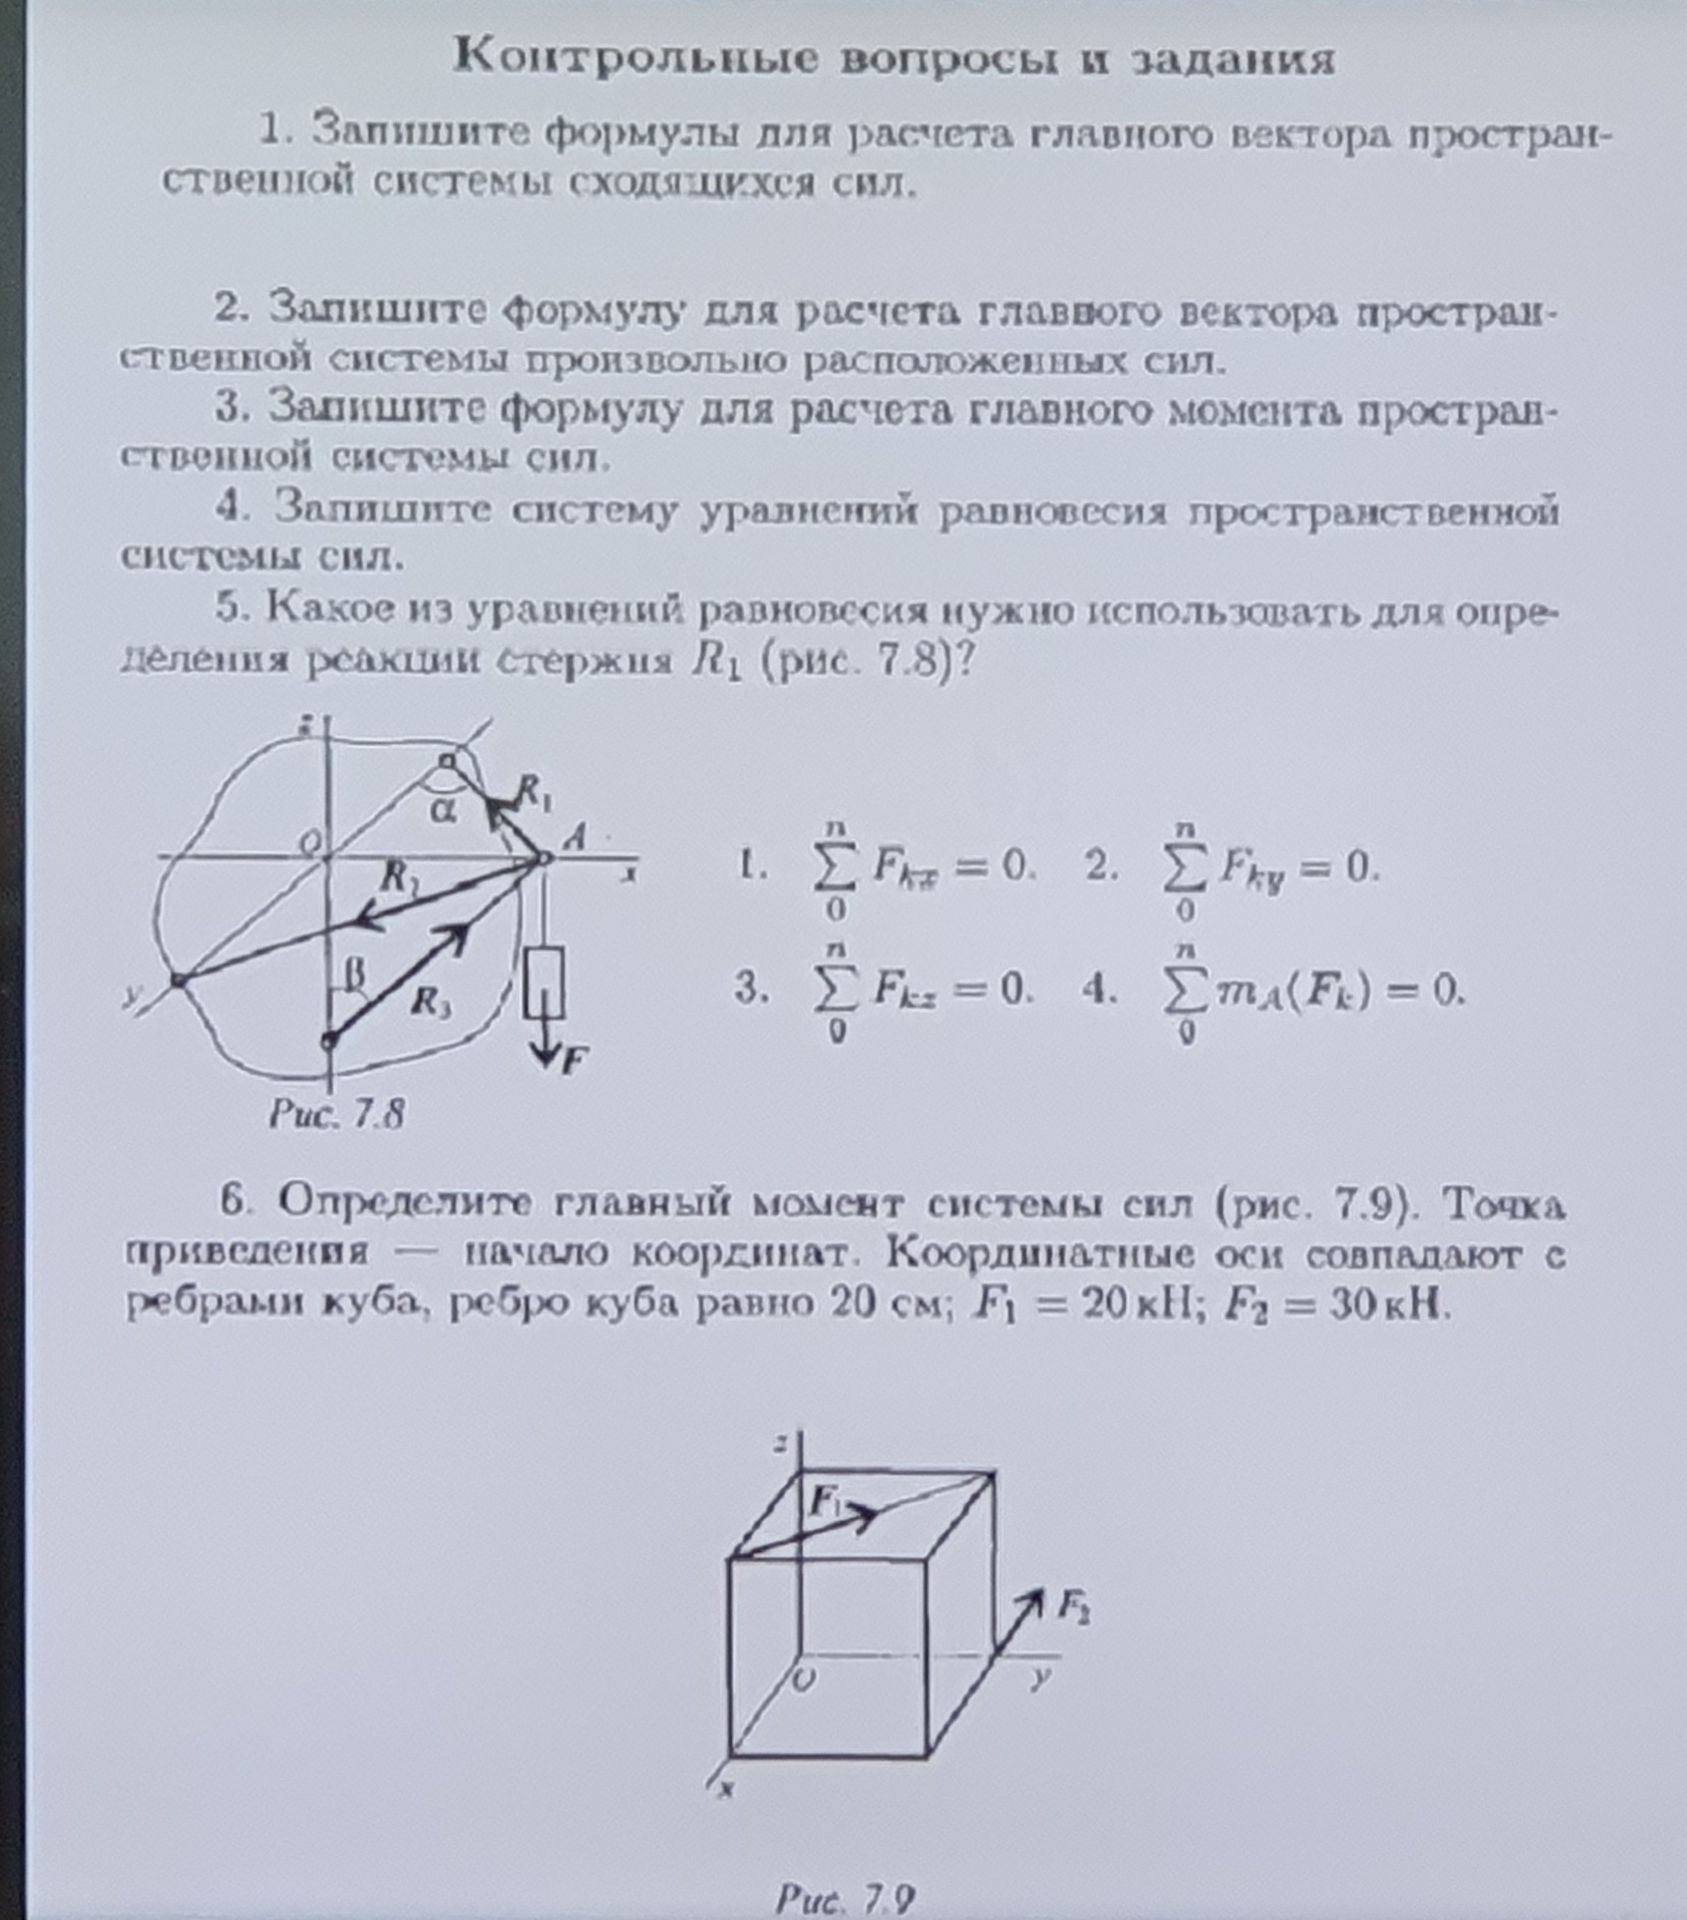
Ответ:
Главный вектор произвольной системы сил — векторная сумма всех приложенных сил:
\[\mathbf{R}=\sum_{k=1}^{n}\mathbf{F}_k.\]
Его проекции на координатные оси:
\[R_x=\sum_{k=1}^{n}F_{kx},\qquad R_y=\sum_{k=1}^{n}F_{ky},\qquad R_z=\sum_{k=1}^{n}F_{kz}.\]
