
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
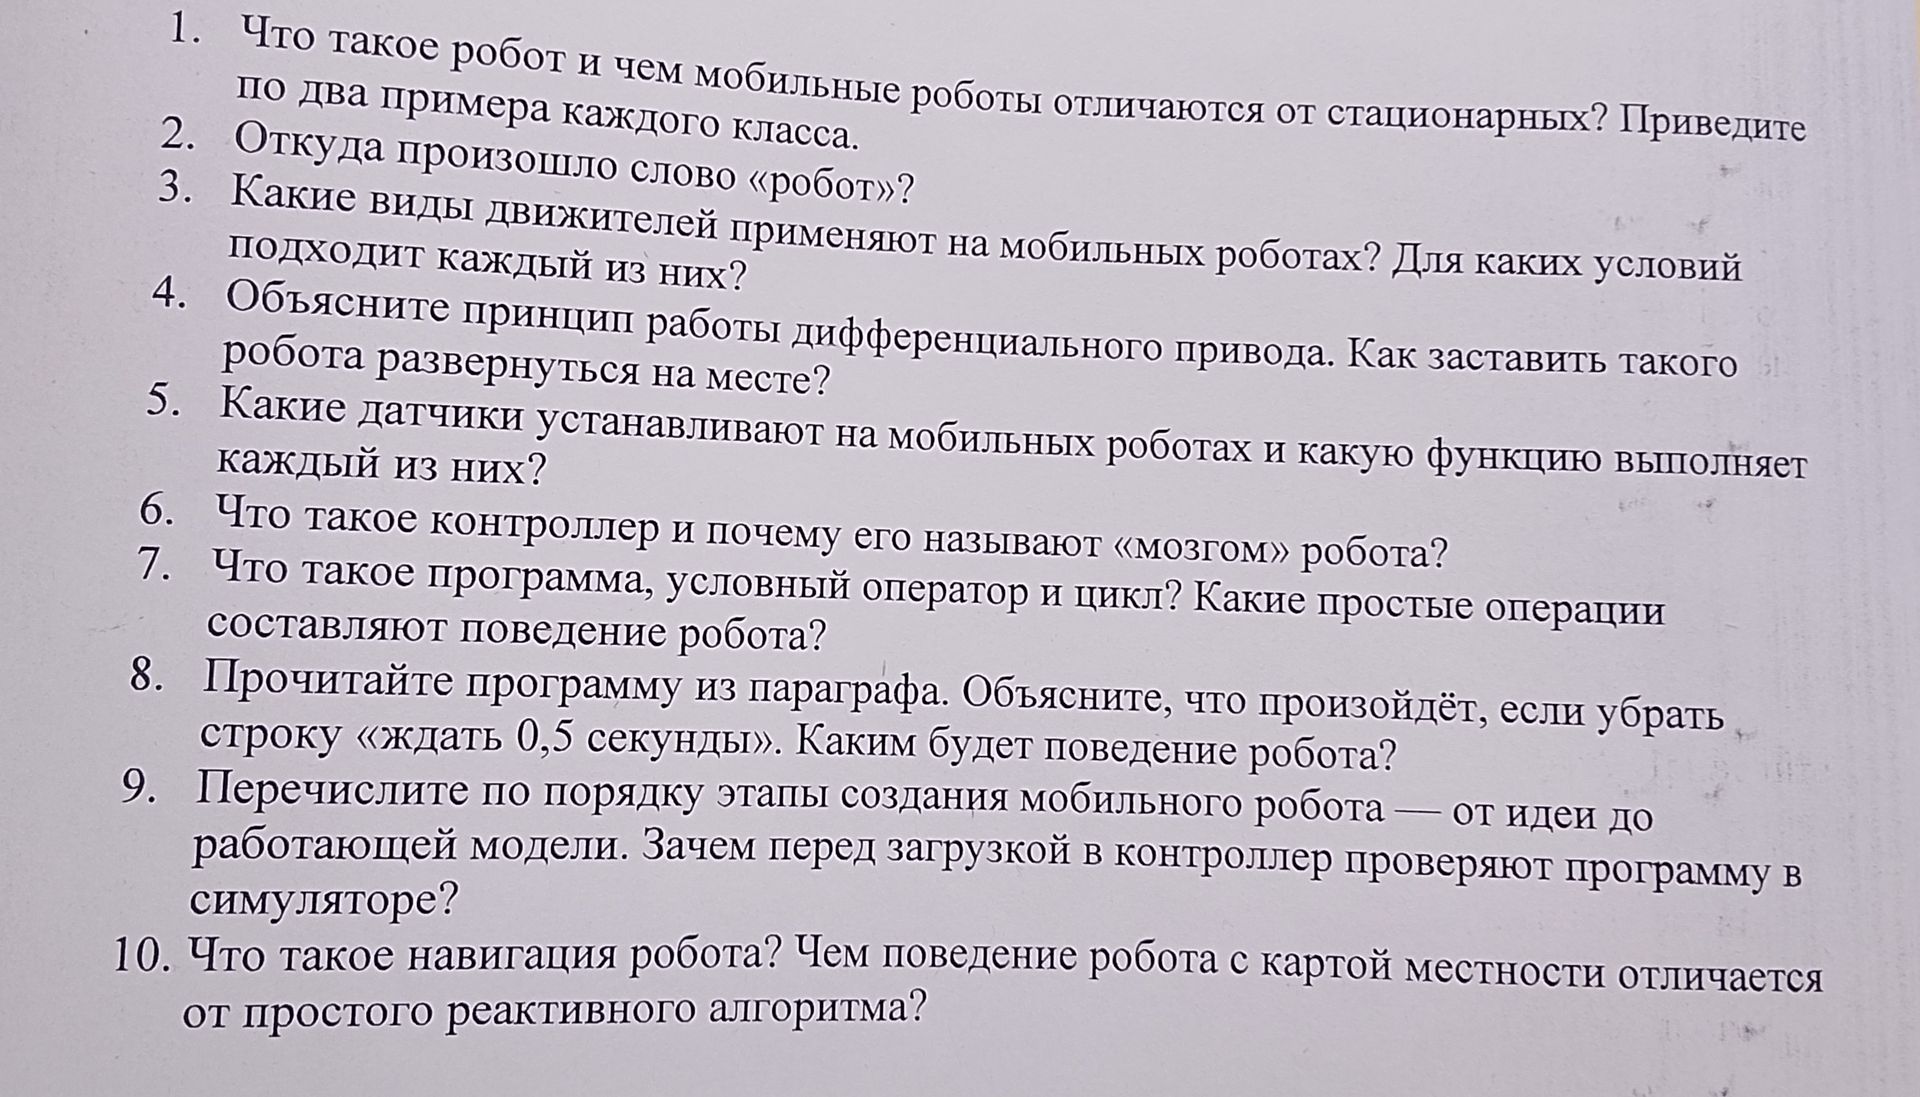
Навигация — это определение роботом своего положения и выбор пути к цели с учётом окружающей среды.
Робот с картой использует представление о расположении объектов и может планировать маршрут заранее, выбирать обход препятствий и ориентироваться на местности. Простой реактивный алгоритм обычно отвечает на текущие показания датчиков по правилу «если обнаружено препятствие — повернуть», не планируя весь маршрут и не используя общую карту.
