
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
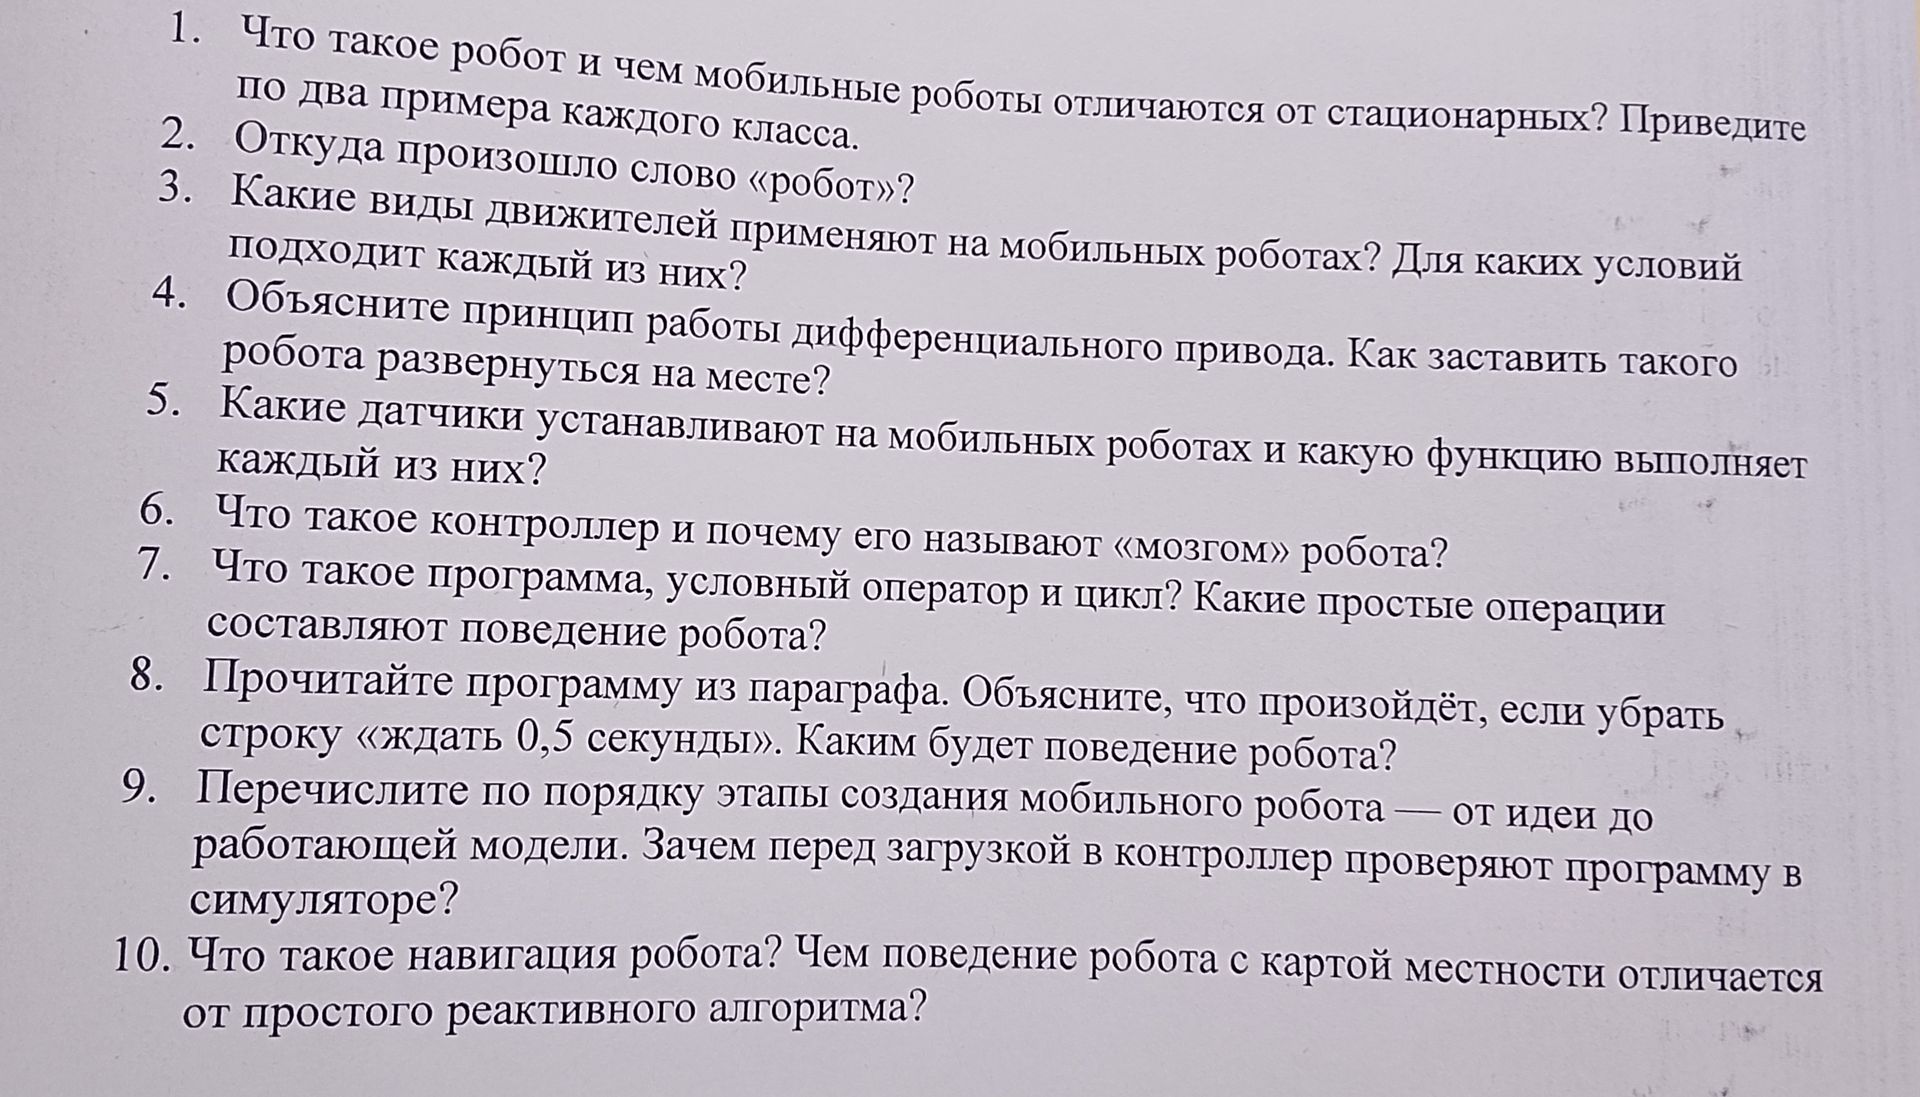
Ответ:
У робота с дифференциальным приводом два ведущих колеса расположены по сторонам корпуса и управляются отдельно. Если колёса вращаются с одинаковой скоростью, робот едет прямо; если скорости различаются, он поворачивает в сторону колеса, которое движется медленнее.
Чтобы развернуться на месте, нужно задать колёсам равные скорости в противоположных направлениях: одно колесо вращать вперёд, другое — назад. Тогда робот вращается вокруг точки между колёсами.
